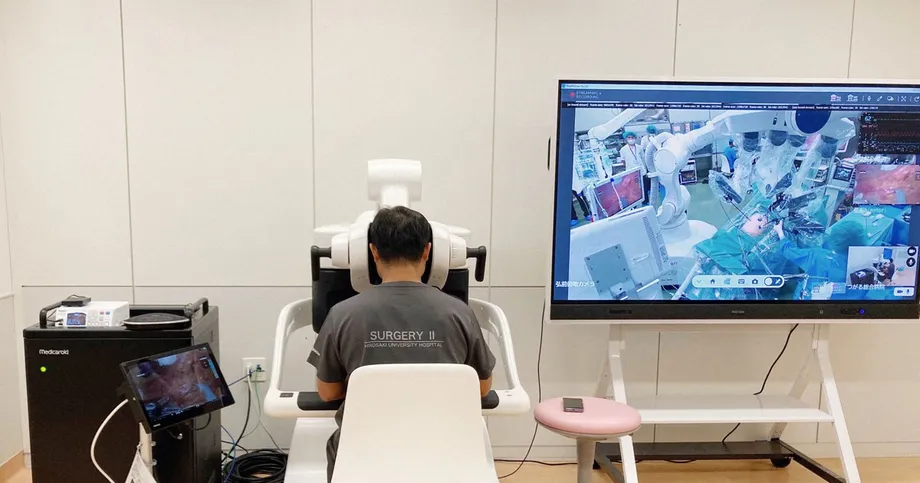
दो अस्पतालों ने सर्जिकल रोबोट का नियंत्रण साझा किया
आओमोरी प्रीफेक्चर में करीब 30 किलोमीटर की दूरी पर स्थित दो अस्पतालों के डॉक्टरों ने मिलकर कोलोरेक्टल कैंसर के पांच मरीजों का ऑपरेशन किया। हिरोसाकी विश्वविद्यालय और जापान सर्जिकल सोसायटी के अनुसार, जापान में दूरस्थ रोबोटिक सर्जरी सहायता का यह पहला नैदानिक इस्तेमाल है। अध्ययन अगस्त में शुरू हुआ और इसमें हिरोसाकी स्थित हिरोसाकी विश्वविद्यालय अस्पताल को गोशोगावारा स्थित त्सुगारू जनरल अस्पताल से जोड़ा गया।
विषय-सूची
- दो अस्पतालों ने सर्जिकल रोबोट का नियंत्रण साझा किया
- अगस्त से अक्टूबर के बीच क्या हुआ
- ऑपरेशन कक्ष में दूरस्थ सहायता कैसे काम करती है
- पहले के शोध में 150 किलोमीटर दूर तक संचार संपर्क का परीक्षण
- तेज कनेक्शन के साथ स्पष्ट तस्वीर भी जरूरी
- हिनोटोरी के पांच साल के परीक्षणों में देरी और नेटवर्क भीड़ का आकलन
- कनेक्शन विफल होने पर क्या होता है
- इस व्यवस्था में स्थानीय डॉक्टर अनिवार्य हैं
- लक्ष्य है मरीजों को घर के पास उपचार देना
- मुख्य बिंदु
ऑपरेशन कक्ष में मौजूद एक सर्जन ने कोबे स्थित मेडिकरॉइड कॉर्प. के बनाए हिनोटोरी सर्जिकल रोबोट को नियंत्रित किया, जबकि दूसरे अस्पताल में मौजूद एक निगरानी करने वाले सर्जन ने उसी मशीन को दूर से चलाकर सहायता की। दोनों डॉक्टरों ने मिलकर ट्यूमर निकाले। विश्वविद्यालय और सोसायटी ने बताया कि पांचों ऑपरेशन सुरक्षित रूप से पूरे हुए।
इस पहल का तात्कालिक उद्देश्य उन अस्पतालों तक विशेषज्ञ कौशल पहुंचाना है जहां अनुभवी सर्जन मिलना कठिन है। सुरक्षा का आकलन करने के लिए मार्च तक और ऑपरेशन करने की योजना है। इसके बाद आयोजक आवश्यक उपकरणों की नियामक मंजूरी और जापान की राष्ट्रीय स्वास्थ्य बीमा प्रणाली के तहत कवरेज के लिए आवेदन करेंगे।
दूरस्थ सर्जरी को बढ़ावा देने वाली जापान सर्जिकल सोसायटी की समिति के प्रमुख और तोकाई विश्वविद्यालय के प्रोफेसर मासाकी मोरी ने हिरोसाकी विश्वविद्यालय में एक प्रेस कॉन्फ्रेंस में इसका उद्देश्य समझाया।
हमारा मुख्य लक्ष्य सर्जिकल उपचार में क्षेत्रीय असमानताओं को खत्म करना है,
मोरी ने कहा कि सोसायटी को उम्मीद है कि करीब दो साल में दूरस्थ रोबोटिक सर्जरी का व्यावहारिक इस्तेमाल शुरू हो जाएगा। यह एक लक्ष्य है; अगले कदमों में आगे का नैदानिक मूल्यांकन, उपकरण की मंजूरी और बीमा कवरेज की व्यवस्था शामिल हैं। आओमोरी में हुए इन ऑपरेशनों से यह तकनीक मरीजों की देखभाल तक पहुंची है। इससे पहले जापान में हुए शोध में रोबोट नियंत्रण, संचार में देरी और नेटवर्क विफल होने के बाद व्यवस्था बहाल करने का अध्ययन किया गया था।
अगस्त से अक्टूबर के बीच क्या हुआ
हिरोसाकी विश्वविद्यालय और जापान सर्जिकल सोसायटी ने 8 अक्टूबर को नैदानिक इस्तेमाल शुरू होने की घोषणा की। इसके बाद 14 अक्टूबर की प्रेस कॉन्फ्रेंस में उन्होंने विवरण पेश किया। 15 अक्टूबर, 2026 को प्रकाशित खबरों में बताया गया कि इसमें भाग लेने वाले अस्पताल करीब 30 किलोमीटर दूर हैं।
घटनाक्रम से पता चलता है कि घोषणा पहले ही किए जा चुके ऑपरेशनों के बाद हुई थी, न कि किसी भावी परीक्षण की शुरुआत के तौर पर:
- अगस्त: पहला ऑपरेशन हुआ और नैदानिक अध्ययन शुरू हुआ।
- 8 अक्टूबर: हिरोसाकी विश्वविद्यालय और जापान सर्जिकल सोसायटी ने दूरस्थ रोबोटिक सर्जरी सहायता के जापान में पहले नैदानिक इस्तेमाल की शुरुआत की घोषणा की।
- 14 अक्टूबर: आयोजकों ने विवरण पेश किया और बताया कि पांच मरीजों के ऑपरेशन सुरक्षित रूप से किए जा चुके हैं।
- मार्च तक: उपकरण की मंजूरी और राष्ट्रीय स्वास्थ्य बीमा कवरेज के लिए आवेदन से पहले सुरक्षा का आकलन करने हेतु और ऑपरेशन करने की योजना है।
अध्ययन के विवरण में पाचन तंत्र के कैंसर से पीड़ित मरीजों को लक्षित समूह बताया गया है। पूरे किए गए पांच ऑपरेशन कोलोरेक्टल कैंसर के मरीजों पर हुए, यानी बड़ी आंत या मलाशय के कैंसर से पीड़ित लोगों पर। सार्वजनिक घोषणा में जटिलताओं, ठीक होने में लगने वाले समय या कैंसर के दीर्घकालिक नतीजों के विस्तृत आंकड़े नहीं दिए गए।
ऑपरेशन कक्ष में दूरस्थ सहायता कैसे काम करती है
हिनोटोरी रोबोट सर्जन के नियंत्रणों को ऑपरेशन में इस्तेमाल होने वाले उपकरणों से जोड़ता है। इस अध्ययन में अस्पतालों के बीच संचार संपर्क के जरिए दूसरे स्थान पर मौजूद डॉक्टर रोबोट चला सकता था और मरीज के पास मौजूद सर्जन की सहायता कर सकता था।
इस व्यवस्था में स्थानीय देखभाल के साथ दूर से विशेषज्ञ मार्गदर्शन मिलता है। ऑपरेशन कक्ष में एक डॉक्टर मौजूद रहता है और दूरस्थ प्रतिभागी केवल मौखिक निर्देश देने के बजाय रोबोट के जरिए भी योगदान दे सकता है। दोनों डॉक्टर एक ही प्रक्रिया में शामिल होते हैं।
स्थानीय कर्मचारी वे शारीरिक काम भी करते हैं जिन्हें मौजूदा सर्जिकल रोबोट अपने आप नहीं कर सकते। हिनोटोरी के सत्यापन पर एक अलग अकादमिक समीक्षा के अनुसार, उपकरण बदलना, कैमरे के लेंस की सफाई और सक्शन जैसे कामों के लिए मरीज के पास लोगों का होना अब भी जरूरी है। इसलिए दूरस्थ सहायता ऑपरेशन कक्ष की टीम, दूर मौजूद सर्जन और संचार प्रणाली, तीनों पर निर्भर करती है।
पहले के शोध में 150 किलोमीटर दूर तक संचार संपर्क का परीक्षण
हिरोसाकी विश्वविद्यालय से जुड़े शोधकर्ताओं ने पहले हिरोसाकी विश्वविद्यालय अस्पताल और 150 किलोमीटर दूर मुत्सु जनरल अस्पताल के बीच रोबोट को दूर से चलाने का अध्ययन किया था। जापान एजेंसी फॉर मेडिकल रिसर्च एंड डेवलपमेंट के सहयोग से किए गए उनके व्यावसायिक नेटवर्क अध्ययन में देखा गया कि क्या सामान्य व्यावसायिक फाइबर कनेक्शन भरोसेमंद दूरस्थ नियंत्रण के लिए पर्याप्त हो सकते हैं।
उस क्षेत्रीय प्रयोग में रिवरफील्ड इंक. द्वारा विकसित किए जा रहे रोबोट का इस्तेमाल किया गया। बारह सर्जनों ने नियंत्रण अभ्यास किए: छह को रोबोटिक सर्जरी का अनुभव था और छह को सामान्य सर्जरी का, लेकिन रोबोटिक सर्जरी का नहीं। उन्होंने छड़ों को क्रमांकित छेदों के बीच ले जाया और एक निशान लगी डोरी को पकड़कर खींचने के लिए दो उपकरणों का इस्तेमाल किया।
पहले के परीक्षण में दोनों अस्पतालों के बीच की दूरी मौजूदा जोड़ी से पांच गुना थी: करीब 30 किलोमीटर के मुकाबले 150 किलोमीटर। इसमें मरीजों पर ऑपरेशन के बजाय नियंत्रित गतिविधियों पर ध्यान दिया गया, जिससे शोधकर्ता कई नेटवर्क परिस्थितियों में प्रदर्शन माप सके।
लेखकों ने निष्कर्ष निकाला कि उनके द्वारा जांचा गया व्यावसायिक संचार नेटवर्क दूरस्थ सर्जरी तकनीक को सहारा दे सकता है। उन्होंने प्रयोग की सीमाएं भी बताईं: इसमें नियंत्रण संकेतों के बजाय छवि संकेतों में देरी मापी गई, सर्जनों का समूह छोटा था और नेटवर्क परीक्षणों का क्रम तय था, जिससे प्रतिभागियों के अभ्यास से बेहतर होते प्रदर्शन पर असर पड़ सकता था।
तेज कनेक्शन के साथ स्पष्ट तस्वीर भी जरूरी
हिरोसाकी और मुत्सु के प्रयोग में गारंटीड बैंडविड्थ वाली लाइनों पर संचार का औसत राउंड ट्रिप समय 4 मिलीसेकंड था। ऐसे कनेक्शन पर, जिसकी गति नेटवर्क स्थितियों पर निर्भर थी, यह समय 10 मिलीसेकंड था। एक मिलीसेकंड सेकंड का एक हजारवां हिस्सा है। राउंड ट्रिप समय बताता है कि किसी संकेत को गंतव्य तक पहुंचकर वापस आने में कितना समय लगता है।
सर्जनों को यह भी देखना होता है कि उपकरण क्या कर रहे हैं। शोधकर्ताओं ने कैमरे से तस्वीर लिए जाने और सर्जन के डिस्प्ले पर दिखने के बीच की देरी मापी, जिसे ग्लास-टू-ग्लास समय कहा जाता है। गारंटीड लाइनों पर यह औसतन 92 मिलीसेकंड और दूसरे कनेक्शन पर 95 मिलीसेकंड था।
कैमरे की प्रोसेसिंग, वीडियो संपीड़न, प्रसारण, डीकंप्रेशन और डिस्प्ले की प्रतिक्रिया, सभी इस देरी में योगदान देते हैं। मापी गई छवि देरी में नेटवर्क से होकर गुजरने के मुकाबले उपकरणों की प्रोसेसिंग का हिस्सा कहीं अधिक था।
5 मेगाबिट प्रति सेकंड की गारंटीड गति वाले कनेक्शन में पैकेट खो गए और तस्वीर की गुणवत्ता घट गई। पैकेट डिजिटल जानकारी के छोटे हिस्से होते हैं; कुछ पैकेट खोने से तस्वीर की बारीकियां गायब हो सकती हैं। लेखकों ने जांची गई प्रणाली के लिए कम से कम 10 मेगाबिट प्रति सेकंड की सिफारिश की। कार्यों में हुई त्रुटियों की संख्या में नेटवर्क स्थितियों के बीच सांख्यिकीय रूप से महत्वपूर्ण अंतर नहीं मिला, लेकिन कुछ सर्जनों को 5 मेगाबिट कनेक्शन पर तस्वीरें देखना कठिन लगा।
यह सिफारिश एक खास रोबोट और वीडियो प्रणाली के लिए कनेक्शन क्षमता से जुड़ी है। दूरस्थ सहायता की योजना बनाने वाले अस्पताल को अपने उपकरणों के लिए पर्याप्त क्षमता के साथ-साथ तस्वीरों और नियंत्रण आदेशों, दोनों का स्थिर प्रसारण सुनिश्चित करना होगा।
हिनोटोरी के पांच साल के परीक्षणों में देरी और नेटवर्क भीड़ का आकलन
कोबे विश्वविद्यालय, मेडिकरॉइड और एनटीटी डोकोमो ने 2020 से 2025 के बीच दूरस्थ सत्रों के 30 से अधिक मूल्यांकन किए। ताकुतो हारा और उनके सहयोगियों ने इन नतीजों को एक हिनोटोरी सत्यापन समीक्षा में संकलित किया, जिसमें संचार प्रदर्शन, रोबोट की सुरक्षा, कर्मचारियों के बीच तालमेल और कानूनी आवश्यकताओं का आकलन किया गया।
इस समीक्षा में हिनोटोरी के तकनीकी और संचालन संबंधी परीक्षणों का वर्णन है। ये आओमोरी में कैंसर के पांच मरीजों पर किए गए ऑपरेशनों से अलग थे। अनुकूलित परिस्थितियों में, सब6 फ्रीक्वेंसी का इस्तेमाल करने वाले स्टैंडअलोन 5जी नेटवर्क पर वीडियो प्रसारित करते हुए राउंड ट्रिप देरी करीब 100 मिलीसेकंड रही। स्टैंडअलोन 5जी में 5जी कोर नेटवर्क समर्पित होता है, जबकि सब6 का मतलब 6 गीगाहर्ट्ज से कम आवृत्तियां है।
नेटवर्क पर भीड़ का परीक्षण भी अहम था। सेवा गुणवत्ता नियंत्रण के बिना, 200 मेगाबिट प्रति सेकंड के प्रतिस्पर्धी ट्रैफिक से पैकेट खो गए और वीडियो की गुणवत्ता घटी। ये नियंत्रण चालू होने पर, प्रतिस्पर्धी ट्रैफिक 1 गीगाबिट प्रति सेकंड, यानी 1,000 मेगाबिट प्रति सेकंड से अधिक होने पर भी प्रसारण स्थिर रहा।
सेवा गुणवत्ता का अर्थ है महत्वपूर्ण ट्रैफिक को प्राथमिकता देना; इस मामले में सर्जरी की तस्वीरों और रोबोट के आदेशों को। परीक्षण दिखाते हैं कि नेटवर्क की विज्ञापित गति इंजीनियरिंग के काम का केवल एक हिस्सा है: दूसरे उपयोगकर्ताओं के डेटा भेजने पर भी सर्जरी के लिए बना कनेक्शन चालू रहना चाहिए।
सर्जन 180 मिलीसेकंड तक की देरी में परीक्षण किए गए काम पूरे कर सके, हालांकि 120 मिलीसेकंड से अधिक देरी पर बारीक गतिविधियों की सटीकता घटने लगी। समीक्षा के अनुसार, 2022 के जापानी दूरस्थ सर्जरी दिशानिर्देशों में शुरू से अंत तक अधिकतम 100 मिलीसेकंड की देरी की शर्त रखी गई है। साथ ही सुरक्षित कनेक्शन और वैकल्पिक व्यवस्था भी जरूरी है।
कनेक्शन विफल होने पर क्या होता है
हिनोटोरी के सत्यापन में राउटर और 5जी उपकरणों पर संचार संपर्क टूटने की स्थिति का अनुकरण किया गया। रोबोट सुरक्षित स्टैंडबाय मोड में चला गया और बिना किसी अनचाही गति के उसके उपकरणों की गतिविधि रुक गई। कई परीक्षण परिदृश्यों में नेटवर्क बहाल होने पर सिस्टम रीबूट किए बिना नियंत्रण वापस मिल गया।
वर्चुअल प्राइवेट नेटवर्क यानी वीपीएन के जरिए वैकल्पिक संचार रास्तों का भी परीक्षण हुआ। वीपीएन अलग-अलग स्थानों के बीच सुरक्षित कनेक्शन देता है। विफलता का अनुकरण किए जाने पर वीपीएन 5 से 11 सेकंड के भीतर फिर जुड़ गया। सुरक्षा व्यवस्था में एक स्थानीय ऑपरेटर भी शामिल था, जो दूसरे कॉकपिट यानी रोबोट चलाने वाले कंसोल के जरिए नियंत्रण संभाल सकता था।
ऑपरेशन के दौरान सेकंड भी मायने रखते हैं, इसलिए रोबोट को रोकना और मरीज के पास सक्षम टीम बनाए रखना इस डिजाइन के अहम हिस्से हैं। समीक्षा में सुरक्षा को स्वचालित स्टैंडबाय, वैकल्पिक कनेक्शन, उपकरणों की निगरानी और हस्तक्षेप करने में सक्षम लोगों के संयुक्त इंतजाम के रूप में बताया गया है।
सत्यापन परीक्षणों में बंद नेटवर्क संरचना का इस्तेमाल किया गया ताकि सर्जरी का वीडियो, आदेश और अन्य डेटा सार्वजनिक इंटरनेट से अलग रहें। निगरानी उपकरण नेटवर्क के ऐसे हिस्सों में समस्याओं पर नजर रखते थे जिनमें अचानक पैकेट खोना या वीडियो फ्रेम में देरी शामिल है। ये सत्यापन कार्यक्रम की विशेषताएं थीं; आओमोरी की घोषणा में वहां हुए नैदानिक ऑपरेशनों के संचार लिंक का अधिक सरल विवरण दिया गया था।
इस व्यवस्था में स्थानीय डॉक्टर अनिवार्य हैं
हारा और उनके सहयोगियों के अनुसार, जापान के चिकित्सा व्यवसायी अधिनियम की धारा 20 में मरीज के स्थान पर डॉक्टर का मौजूद होना कानूनी रूप से जरूरी है। उनकी समीक्षा में दूरस्थ निगरानी सहायता को, जिसमें दूर मौजूद सर्जन स्थानीय टीम की मदद करता है, कानूनी रूप से स्वीकार्य संक्रमणकालीन व्यवस्था बताया गया है।
आओमोरी का अध्ययन इसी बुनियादी व्यवस्था पर आधारित है: मरीज के पास मौजूद सर्जन दूसरे अस्पताल के डॉक्टर की सहायता से ऑपरेशन करता है। नैदानिक काम से यह आकलन करने में मदद मिल सकती है कि वास्तविक कैंसर सर्जरी के दौरान यह सहयोग कैसे काम करता है, जबकि आयोजक इसके व्यापक इस्तेमाल के लिए आवश्यक मंजूरियां हासिल करने की कोशिश कर रहे हैं।
समीक्षा में लोगों के बीच संचार पर भी जोर दिया गया है। दूर मौजूद सर्जन कर्मचारियों के साथ तालमेल बनाने, ऑपरेशन का क्षेत्र देखने और प्रक्रिया के दौरान बदलावों पर नजर रखने के लिए ऑडियो और वीडियो पर निर्भर करता है। स्पष्ट रूप से काम बांटना और आपातकालीन प्रक्रियाएं तय करना, भरोसेमंद रोबोट नियंत्रण के साथ इस प्रणाली को उपयोगी बनाने के लिए जरूरी है।
रिवरफील्ड के पहले प्रयोग में रोबोटिक सर्जरी का अनुभव रखने वाले सर्जनों ने दोनों हाथों से काम करने वाला कार्य उन लोगों से तेजी से पूरा किया, जिन्हें ऐसा अनुभव नहीं था। उन्होंने उपकरणों को भी कम हिलाया। तकनीक विशेषज्ञ के कामों को नेटवर्क के जरिए पहुंचा सकती है, लेकिन उन कामों के अच्छे निष्पादन में प्रशिक्षण और अनुभव अब भी अहम हैं।
लक्ष्य है मरीजों को घर के पास उपचार देना
हिरोसाकी विश्वविद्यालय और जापान सर्जिकल सोसायटी दूरस्थ सहायता के जरिए सर्जरी के लिए यात्रा करने का खर्च और असुविधा कम करना चाहते हैं। उनकी चिंता सर्जनों की कमी और विशेषज्ञों के असमान वितरण, दोनों को लेकर है। इससे क्षेत्रीय अस्पतालों में उन्नत सर्जिकल कौशल तक पहुंच सीमित हो सकती है।
दूरस्थ सहायता लेने में सक्षम अस्पताल स्थानीय स्तर पर मरीज का उपचार करते हुए किसी अन्य स्थान के अनुभवी सर्जन की मदद ले सकता है। हिनोटोरी की समीक्षा में सत्यापन सत्रों के दौरान कम अनुभवी सर्जनों को अधिक सुरक्षित और कुशलता से काम करने में मदद देने के एक तरीके के तौर पर दूरस्थ मार्गदर्शन का भी वर्णन है। इस तरह यह तरीका व्यक्तिगत ऑपरेशनों के साथ प्रशिक्षण में भी भूमिका निभा सकता है।
व्यावहारिक तौर पर इसके लिए कई जरूरी इंतजाम चाहिए। अस्पतालों को रोबोट, पर्याप्त संचार क्षमता, सुरक्षित कनेक्शन, वैकल्पिक व्यवस्था और प्रशिक्षित चिकित्सा व तकनीकी कर्मचारियों की जरूरत होगी। पहले के व्यावसायिक नेटवर्क अध्ययन में संचार की विश्वसनीयता और लागत के बीच संतुलन का उल्लेख है; आम तौर पर अधिक मजबूत सेवाओं की लागत भी ज्यादा होती है।
मार्च तक नियोजित ऑपरेशन अगला घोषित कदम हैं। इसके बाद उपकरण की मंजूरी और राष्ट्रीय स्वास्थ्य बीमा कवरेज तय करेंगे कि अध्ययन से आगे यह सेवा कैसे दी और उसका भुगतान कैसे किया जा सकता है। करीब दो साल में व्यावहारिक इस्तेमाल की मोरी की महत्वाकांक्षा परियोजना को एक लक्ष्य देती है। फिलहाल उपलब्धि यह है कि आओमोरी के दो अस्पतालों की सर्जरी टीमों ने कैंसर के पांच ऑपरेशन पूरे किए हैं।
मुख्य बिंदु
- आओमोरी में करीब 30 किलोमीटर दूर स्थित अस्पतालों में कोलोरेक्टल कैंसर के पांच मरीजों की दूरस्थ सहायता से रोबोटिक सर्जरी की गई।
- हिरोसाकी विश्वविद्यालय और जापान सर्जिकल सोसायटी के अनुसार, यह जापान में इस तरीके का पहला नैदानिक इस्तेमाल है।
- स्थानीय सर्जन और दूरस्थ निगरानी करने वाले सर्जन ने मेडिकरॉइड के हिनोटोरी रोबोट के साथ मिलकर काम किया।
- उपकरण की मंजूरी और राष्ट्रीय स्वास्थ्य बीमा कवरेज के लिए आवेदन से पहले मार्च तक और ऑपरेशन करने की योजना है।
- पहले के शोध में छवि प्रसारण की देरी, नेटवर्क भीड़, वैकल्पिक कनेक्शन और विफलता का अनुकरण होने पर रोबोट को सुरक्षित रूप से रोकने का परीक्षण किया गया।
- सोसायटी को करीब दो साल में व्यावहारिक इस्तेमाल की उम्मीद है। इसका लक्ष्य सर्जिकल देखभाल में क्षेत्रीय अंतर कम करना है।