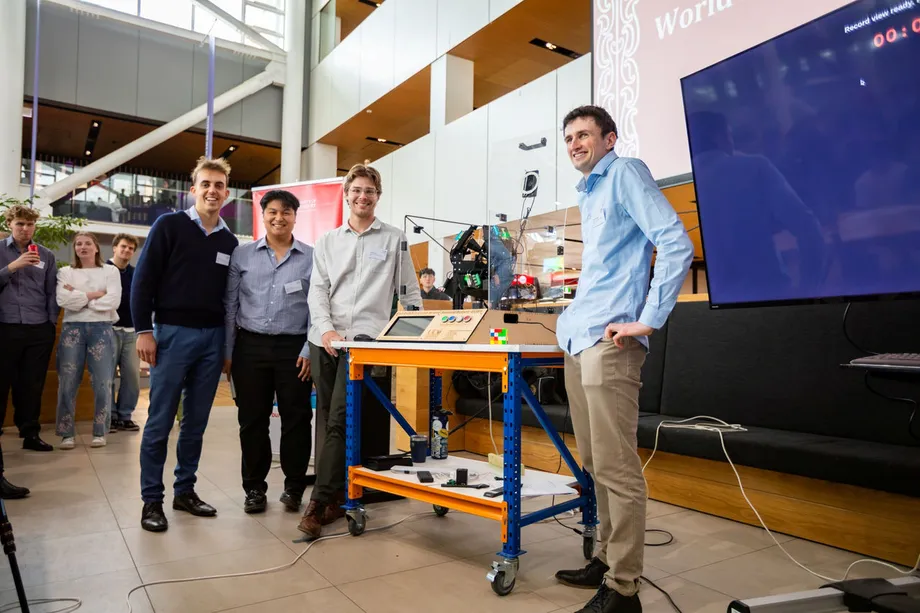
एक साल की मेहनत से 10 सेकंड से भी कम समय में हल
न्यूज़ीलैंड के क्राइस्टचर्च स्थित कैंटरबरी विश्वविद्यालय के इंजीनियरिंग के चार छात्रों ने शुक्रवार, 16 अक्टूबर 2026 को गिनीज़ वर्ल्ड रिकॉर्ड्स के आधिकारिक प्रयास के दौरान एक रोबोट से 4x4 रूबिक क्यूब 9.806 सेकंड में हल कराया। यह समय रोबोट का पिछला 45 सेकंड का रिकॉर्ड और विश्वविद्यालय द्वारा बताए गए लगभग 15 सेकंड के मानव मानक, दोनों से बेहतर है।
विषय-सूची
- एक साल की मेहनत से 10 सेकंड से भी कम समय में हल
- वह वीडियो जिसने लक्ष्य तय किया
- चार छात्र, चार परस्पर जुड़ी ज़िम्मेदारियां
- चार कैमरे पहेली को कैसे पढ़ते हैं
- ऐसा डिज़ाइन जिसमें बार-बार क्यूब की दिशा बदलने की ज़रूरत नहीं
- सक्शन कप ने गुरुत्वाकर्षण को मात देने में कैसे मदद की
- सीमित बजट में ड्रोन मोटरें
- अब रोबोट का क्या होगा?
- मुख्य बातें
कालेब एवरिट, हेडन वॉटसन, मैज़ कैमरन और जोहान टोरेस ने मेकाट्रॉनिक्स इंजीनियरिंग में अपने अंतिम प्रोजेक्ट के तौर पर इस मशीन को विकसित करने में करीब एक साल बिताया। यह ऐसा क्षेत्र है जिसमें मैकेनिकल इंजीनियरिंग, इलेक्ट्रॉनिक्स और कंप्यूटर प्रोग्रामिंग शामिल हैं। उनके नतीजे की गिनीज़ वर्ल्ड रिकॉर्ड्स से पुष्टि होनी बाकी है और इस फैसले की कोई तारीख घोषित नहीं की गई है।
16 अक्टूबर को प्रकाशित विश्वविद्यालय की परियोजना घोषणा के अनुसार, इस मशीन में चार कैमरे, आम तौर पर ड्रोन में इस्तेमाल होने वाली मोटरें, विशेष मोटर कंट्रोलर और सक्शन कप लगे हैं। इसका डिज़ाइन इसे पूरी पहेली की दिशा बार-बार बदले बिना, क्यूब की तीनों धुरियों के अनुरूप परतें घुमाने देता है।
छात्रों ने विश्वविद्यालय के मैकेनिकल इंजीनियरिंग विभाग से मिले बेहद सीमित बजट में काम किया। उनकी चुनौती थी कि कई अलग-अलग प्रणालियां एक साथ काम करें: कैमरों को रंग पहचानने थे, सॉफ़्टवेयर को हल निकालना था और क्यूब को जाम किए बिना तंत्र को चालें पूरी करनी थीं।
वह वीडियो जिसने लक्ष्य तय किया
सोशल मीडिया पर एक वीडियो से छात्रों को शुरुआत करने का आधार मिला। उसमें मौजूदा रिकॉर्डधारी रोबोट 4x4 क्यूब को 45 सेकंड में हल करता दिखा। टीम ने देखा कि एक इंसान इसी तरह की पहेली करीब 15 सेकंड में हल कर सकता है और यह जानने का फैसला किया कि मशीन धीमी क्यों थी।
सॉफ़्टवेयर विकास की ज़िम्मेदारी संभालने वाले मैज़ कैमरन ने परियोजना की महत्वाकांक्षा के बारे में कहा:
हमें पता था कि रोबोट इंसानों से बेहतर हो सकते हैं, और हम इस अंतर को पाटने वाले लोग बनना चाहते थे,
उनका 9.806 सेकंड का नतीजा, रोबोट के 45 सेकंड के मानक से 35.194 सेकंड तेज़ था, यानी समय में करीब 78% की कमी। विश्वविद्यालय के लगभग 15 सेकंड के मानव मानक से तुलना करें तो यह करीब 5.2 सेकंड तेज़, या लगभग 35% कम समय था।
यह परियोजना करीब एक साल में विकसित हुई और इसकी प्रमुख सार्वजनिक तारीखें अक्टूबर में थीं:
- विकास के दौरान छात्रों ने 45 सेकंड में रोबोट द्वारा पहेली हल करने वाले वीडियो को शुरुआती लक्ष्य बनाया।
- शुक्रवार, 16 अक्टूबर 2026 को उन्होंने गिनीज़ के आधिकारिक प्रयास के दौरान 9.806 सेकंड का समय दर्ज किया।
- 19 अक्टूबर तक, टीम के काम पर कैमरन के एक साक्षात्कार में भी इस परियोजना का ज़िक्र हुआ।
चार छात्र, चार परस्पर जुड़ी ज़िम्मेदारियां
एवरिट ने रोबोट की भौतिक संरचना समेत उसके मैकेनिकल डिज़ाइन की ज़िम्मेदारी संभाली। टोरेस ने विद्युत प्रणाली और मोटर नियंत्रण का काम किया। वॉटसन ने कंप्यूटर विज़न प्रणाली विकसित की, जबकि कैमरन ने हल निकालने की पूरी प्रक्रिया को जोड़ने वाले सॉफ़्टवेयर पर काम किया।
इन ज़िम्मेदारियों की एक कड़ी बनी। वॉटसन के कैमरों ने क्यूब के बारे में जानकारी दी। कैमरन के सॉफ़्टवेयर ने उस जानकारी से ज़रूरी चालें निकालीं। टोरेस के मोटर कंट्रोल ने निर्देशों को गति में बदला और एवरिट के तंत्र को यह सुनिश्चित करना था कि पहेली सटीक ढंग से घूमती रहे।
इस कड़ी में कहीं भी कमज़ोरी होने पर हल बिगड़ सकता था। रंग की गलत पहचान से सॉफ़्टवेयर को शुरुआत की गलत स्थिति मिलती। मोटर की गति गलत जगह रुकती तो परतें एक-दूसरे से मेल नहीं खातीं। सही तरीके से निकाला गया हल भी तभी काम आता, जब मशीन उसे भरोसेमंद ढंग से पूरा करती।
कैमरन ने टीम के एक-दूसरे के पूरक कौशल और परियोजना पर अतिरिक्त समय देने की तत्परता को इसका श्रेय दिया। इंसानी मानक से कम समय का लक्ष्य हासिल करने के लिए छात्रों ने सॉफ़्टवेयर को बेहतर किया, संरचना मज़बूत की और क्यूब को संभालने के अलग-अलग तरीकों का परीक्षण किया।
चार कैमरे पहेली को कैसे पढ़ते हैं
वॉटसन के काम की शुरुआत एक व्यावहारिक सवाल से हुई: रोबोट उलझे हुए क्यूब के रंगों को भरोसेमंद ढंग से कैसे पहचान सकता है? मशीन पहेली की शुरुआती स्थिति बताने के लिए ज़रूरी जानकारी जुटाने हेतु चार कैमरों का इस्तेमाल करती है।
कंप्यूटर विज़न की ज़िम्मेदारी संभालने वाले हेडन वॉटसन ने यह प्रक्रिया समझाई:
रोबोट में चार कैमरे हैं; यह क्यूब को देखता है और पहचानता है कि अलग-अलग रंग कहां हैं,
इसके बाद रंगों की जानकारी एक ओपन सोर्स एल्गोरिदम को दी जाती है। यह प्रोग्राम किए गए निर्देशों का ऐसा समूह है जो पहेली हल करने के लिए ज़रूरी चालों की गणना करता है। सरल शब्दों में, कैमरे पहेली को पढ़ते हैं, एल्गोरिदम हल की योजना बनाता है और मोटरें उसे पूरा करती हैं।
रोशनी के कारण पहला कदम और मुश्किल हो गया। अलग-अलग परिस्थितियों में मिलते-जुलते रंगों में अंतर पहचानना ज़रूरी था, इसलिए छात्रों ने कैमरा प्रणाली को सटीकता के लिए विकसित और परखा। अगर मशीन को शुरुआत में क्यूब की गलत तस्वीर मिले, तो तेज़ गति का कोई फायदा नहीं होता।
4x4 क्यूब के हर फलक पर 16 छोटे वर्ग होते हैं, जबकि सामान्य 3x3 क्यूब पर नौ होते हैं। छह फलकों पर कुल 54 के बजाय 96 रंगीन वर्ग होते हैं। इसमें घूमने वाली परतें भी ज़्यादा होती हैं, जिससे पहेली हल करना और उसे मशीन से नियंत्रित करना, दोनों अधिक चुनौतीपूर्ण हो जाते हैं।
ऐसा डिज़ाइन जिसमें बार-बार क्यूब की दिशा बदलने की ज़रूरत नहीं
एवरिट ने पिछले रिकॉर्डधारी रोबोट की एक यांत्रिक सीमा पहचानी: वह क्यूब की तीन में से केवल दो धुरियों पर फलकों को घुमा सकता था। दूसरी दिशा में जाने के लिए उसे आगे बढ़ने से पहले पूरे क्यूब की दिशा बदलनी पड़ती थी।
क्यूब की तीन धुरियों को उसके केंद्र से गुजरने वाली तीन दिशाओं के रूप में समझा जा सकता है: बाएं से दाएं, ऊपर से नीचे और आगे से पीछे। इनमें से किसी धुरी के चारों ओर एक परत घुमाने से पहेली की बनावट बदलती है। पूरे क्यूब की दिशा बदलने से मशीन की पकड़ का तरीका बदलता है और हल निकालने के चरणों के बीच अतिरिक्त गति करनी पड़ती है।
टीम के मैकेनिकल डिज़ाइनर कालेब एवरिट ने यह अंतर समझाया:
पिछला रोबोट क्यूब की तीन में से केवल दो धुरियों पर फलक घुमा सकता है, इसलिए उसे क्यूब की दिशा बदलनी पड़ती है, जिससे मूल रूप से एक चाल बेकार जाती है। जबकि हमें ऐसा नहीं करना पड़ता, क्योंकि हम तीनों फलकों तक पहुंच सकते हैं,
कैंटरबरी के डिज़ाइन में तंत्र बार-बार क्यूब की दिशा बदले बिना तीनों धुरियों तक पहुंच सकता है। इससे हल पूरा करने के लिए ज़रूरी गतिविधि कम हुई, जबकि तेज़ मोटरों ने बाकी गतिविधियों में लगने वाला समय घटाया।
सक्शन कप ने गुरुत्वाकर्षण को मात देने में कैसे मदद की
छात्रों को यह भी नियंत्रित करना था कि धक्का दिए जाने के बाद क्यूब कितनी तेज़ी से अपनी शुरुआती स्थिति में लौटे। जिस गति का वे लक्ष्य रख रहे थे, उसमें उसे गुरुत्वाकर्षण के सहारे गिरने देना बहुत धीमा था।
एवरिट ने कहा कि इंसानी मानक से बेहतर प्रदर्शन के लिए पहेली को हिलाने का अधिक सक्रिय तरीका ज़रूरी था:
सक्शन कप की ज़रूरत पड़ने की एक वजह यह थी कि इंसानी रिकॉर्ड तोड़ने के लिए, धक्का देकर वापस आधार स्थिति में लाने के बाद क्यूब को नीचे गिरने में जो समय लगता है, वह बहुत ज़्यादा है, अगर हम केवल गुरुत्वाकर्षण का इस्तेमाल करें,
सक्शन कप ने तंत्र को क्यूब तेज़ी और सटीकता से हिलाने का तरीका दिया। वे पहेली को पूरे हल के दौरान नियंत्रित रखने की व्यापक कोशिश का हिस्सा थे, जिसमें घुमावों के बीच के छोटे अंतराल भी शामिल थे।
टीम ने संरचना की कठोरता भी बढ़ाई, ताकि रोबोट का ढांचा अनचाहे मुड़ने या हिलने से बचे। मज़बूत संरचना से मोटरों के तेज़ होने और रुकने के दौरान तंत्र का संरेखण बनाए रखने में मदद मिलती है। व्यापक परीक्षणों से एक और अहम समस्या का समाधान किया गया: तेज़ गति के दौरान क्यूब को जाम होने से रोकना।
सीमित बजट में ड्रोन मोटरें
टोरेस ने विशेष कंट्रोलर के साथ आम तौर पर ड्रोन में इस्तेमाल होने वाली मोटरों पर काम किया। मोटरों ने गति और शक्ति दी, जबकि कंट्रोलरों ने पहेली को ज़रूरी चालों में घुमाने के लिए आवश्यक सटीकता दी।
मोटर कंट्रोलर सॉफ़्टवेयर के निर्देशों के अनुसार मोटर के व्यवहार को नियंत्रित करता है। इस मशीन के लिए गति के साथ-साथ सटीक स्थिति तक पहुंचना भी ज़रूरी था। अगली चाल इस बात पर निर्भर करती थी कि पिछली गतिविधि के बाद क्यूब फिर से घूमने के लिए तैयार हो।
विश्वविद्यालय ने कहा कि छात्रों ने विभाग से मिली बेहद सीमित राशि में ये पुर्ज़े चुने। इसलिए इस परियोजना में सिर्फ शक्तिशाली मोटरें ढूंढना ही शामिल नहीं था। टीम को किफायती पुर्ज़ों को ऐसे तंत्र और नियंत्रण प्रणाली के साथ जोड़ना था, जो उस शक्ति का सटीक इस्तेमाल कर सके।
कैमरन ने कहा कि जटिल पहेली और छोटे बजट का मेल इस परियोजना के आकर्षण का हिस्सा था। नतीजा कई बदलावों के एक साथ काम करने से मिला: तेज़ मोटरें, तीनों धुरियों तक पहुंच, अधिक सटीक नियंत्रण और परीक्षणों के ज़रिए बेहतर किया गया सॉफ़्टवेयर।
अब रोबोट का क्या होगा?
इसके निर्माता इंजीनियरिंग की नौकरियों में जाएंगे, लेकिन मशीन कैंटरबरी विश्वविद्यालय में ही रहेगी। चारों छात्रों को अगले साल, 2027 के लिए न्यूज़ीलैंड में स्नातक स्तर की नौकरियां मिल गई हैं।
यह परियोजना चार साल की पढ़ाई का समापन है और छात्रों ने एक ऐसी पूरी प्रणाली तैयार की, जिसमें उनकी अलग-अलग ज़िम्मेदारियों को एक साथ काम करना था। इसका प्रदर्शन गणना और निर्माण, दोनों पर निर्भर था: शुरुआती रंग पहचानने से लेकर आखिरी घुमाव पूरा करने तक।
टीम को उम्मीद है कि यह रोबोट युवाओं को इंजीनियरिंग के बारे में सोचने के लिए प्रेरित करेगा। भावी छात्रों के लिए यह मशीन इसका ठोस उदाहरण होगी कि एक चुनौतीपूर्ण लक्ष्य को विज़न, सॉफ़्टवेयर, मोटर और मैकेनिकल डिज़ाइन से जुड़ी छोटी समस्याओं में कैसे बांटा जा सकता है।
अब अगला कदम गिनीज़ वर्ल्ड रिकॉर्ड्स का जमा किए गए प्रयास पर फैसला है। विश्वविद्यालय ने 9.806 सेकंड में हल किए जाने की घोषणा की है; औपचारिक मान्यता मिलने पर दर्ज प्रदर्शन की पुष्टि विश्व रिकॉर्ड के रूप में हो जाएगी।
मुख्य बातें
- कैंटरबरी विश्वविद्यालय के चार छात्रों ने 16 अक्टूबर 2026 को 4x4 रूबिक क्यूब को 9.806 सेकंड में हल किया।
- गिनीज़ वर्ल्ड रिकॉर्ड्स की पुष्टि का इंतज़ार है।
- विश्वविद्यालय द्वारा बताए गए रोबोट के पिछले 45 सेकंड के मानक से यह समय करीब 78% कम था।
- रोबोट में चार कैमरे, ओपन सोर्स हल निकालने वाला एल्गोरिदम, ड्रोन मोटरें, विशेष कंट्रोलर और सक्शन कप हैं।
- इसका तंत्र पूरी पहेली की दिशा बार-बार बदले बिना क्यूब की तीनों धुरियों तक पहुंचता है।
- छात्रों ने परियोजना पर करीब एक साल काम किया और रोबोट विश्वविद्यालय में ही रहेगा।