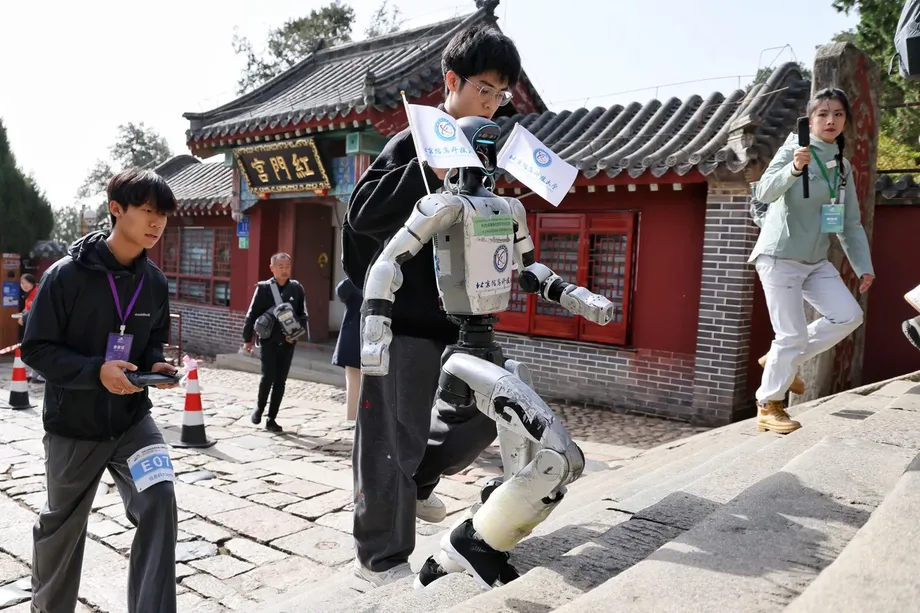
3,100 से अधिक सीढ़ियों ने रोबोटों को कड़ी चुनौती दी
चार पैरों पर चलने वाले एक रोबोट ने चीन के माउंट ताई पर 3.9 किलोमीटर का रास्ता 43 मिनट और 41 सेकंड में चढ़कर पर्वतीय दौड़ जीत ली। इस प्रतियोगिता में परखा गया कि मशीनें खड़ी पत्थर की सीढ़ियों, ऊबड़-खाबड़ रास्ते और नाजुक सामान को संभाल सकती हैं या नहीं। अन्य प्रतियोगी अंडे, बोतलबंद पानी और तरबूज लेकर चले, जिससे गति जितना ही संतुलन भी अहम हो गया।
विषय-सूची
- 3,100 से अधिक सीढ़ियों ने रोबोटों को कड़ी चुनौती दी
- अलग-अलग दौड़ों में अलग क्षमताएं परखी गईं
- अंडे चुनौतीपूर्ण सामान क्यों हैं
- पत्थरीले रास्तों पर स्थिर कदम से अधिक की जरूरत
- अधिक गर्म होने से एक ह्यूमनॉइड की चढ़ाई रुकी
- पर्यटकों के काम आने वाले रास्ते पर तेज चढ़ाई
- एक्सोस्केलेटन ने इंसानों को भी परीक्षा में शामिल किया
- ऐतिहासिक पहाड़ बना तकनीकी आयोजन स्थल
- मुख्य बिंदु
पूर्वी चीन के शानदोंग प्रांत के ताइआन में 2 नवंबर को शुरू हुई पहली सीएमजी विश्व रोबोट माउंट ताई पर्वतारोहण प्रतियोगिता में करीब 90 टीमों ने हिस्सा लिया। सरकारी प्रसारक चाइना मीडिया ग्रुप द्वारा आयोजित इस कार्यक्रम में होंगमेन से झोंगटियानमेन तक का लोकप्रिय पैदल मार्ग शामिल था। रास्ते में 3,100 से अधिक सीढ़ियां और 600 मीटर से ज्यादा की चढ़ाई थी।
चार पैरों वाले रोबोटों में सबसे तेज बीजिंग लिंगयी टेक्नोलॉजी की ओर से उतारा गया यूनिट्री ए2 था। लिंगयी, यूनिट्री की सहायक कंपनी है। झिशेन लिंग्यू टीम के ह्यूमनॉइड रोबोट ने अपना छोटा आधिकारिक मार्ग 27 मिनट और 26 सेकंड में पूरा कर जीत दर्ज की। तीसरे विजेता लिंग्सी इंटेलिजेंट डी50 ने सामान लेकर 1 घंटा, 51 मिनट और 29 सेकंड में दौड़ पूरी की और 400 अंक हासिल किए।
कई मशीनों को मुश्किलों का सामना करना पड़ा। बंडाना पहने एक ह्यूमनॉइड पत्थर बिछे रास्ते पर गिर पड़ा और इंजीनियरों को मदद के लिए आना पड़ा। एक अन्य रोबोट सीढ़ियों पर गिरा और कूड़ेदान के पास रुक गया। योंगदा झिचेंग टीम का यूनिट्री जी1 विकास मॉडल ज़्यादा गर्म होने के बाद प्रतियोगिता से हट गया और कर्मचारियों ने उसे पहाड़ से नीचे उतारा।
सफल चढ़ाइयों, गिरने की घटनाओं और एक रोबोट के हटने से इस प्रतियोगिता को उसके असाधारण नज़ारे से आगे एक व्यावहारिक मकसद मिला: यह परखना कि जब रास्ता, सामान का बोझ और यात्रा की अवधि एक साथ चुनौती बनें, तो रोबोट कैसा प्रदर्शन करते हैं।
अलग-अलग दौड़ों में अलग क्षमताएं परखी गईं
आयोजकों ने चार औपचारिक स्पर्धाएं रखीं: ह्यूमनॉइड गति दौड़, पैरों वाले रोबोटों की गति दौड़, पैरों वाले रोबोटों की भार-वहन स्पर्धा और रोबोटिक एक्सोस्केलेटन की मदद से चढ़ाई। एक अतिरिक्त अन्वेषण चुनौती में अलग-अलग तरह के रास्तों पर चलने की क्षमता परखी गई। कई श्रेणियों में नकद पुरस्कार भी रखे गए।
ह्यूमनॉइड गति दौड़ का आधिकारिक मार्ग पूरे पर्वतीय रास्ते से छोटा था। करीब 1.6 किलोमीटर का यह हिस्सा होंगमेन स्क्वायर से डोउमु पैलेस तक था और इसमें 600 से ज्यादा सीढ़ियां थीं। इसे पूरा करने वाली टीमें चाहें तो डोउमु पैलेस से हुटियान पैविलियन तक के कठिन हिस्से पर भी प्रयास कर सकती थीं।
इसलिए झिशेन टेक्नोलॉजी के यिनयी एनई01 को एक अलग चुनौती का सामना करना पड़ा, जबकि यूनिट्री ए2 ने अपनी स्पर्धा जीती। दोनों के फिनिशिंग समय अलग-अलग दूरी की अलग दौड़ों के हैं। नतीजों के मुख्य ब्योरे इस प्रकार हैं:
- चार पैरों वाले रोबोट की गति दौड़: बीजिंग लिंगयी टेक्नोलॉजी का यूनिट्री ए2, 43 मिनट और 41 सेकंड।
- आधिकारिक छोटे मार्ग पर ह्यूमनॉइड गति दौड़: झिशेन लिंग्यू टीम का यिनयी एनई01, 27 मिनट और 26 सेकंड।
- भार-वहन स्पर्धा: लिंग्सी इंटेलिजेंट का डी50, 400 अंक और 1 घंटा, 51 मिनट और 29 सेकंड का समय।
भार-वहन स्पर्धा में सफलता का पैमाना भी अलग था। तेजी से चढ़ना जरूरी था, लेकिन सामान ले जाने के लिए मशीन को पूरी यात्रा के दौरान अपने भार को संभालना था। प्रकाशित नतीजे में विजेता के अंक और समय दिए गए हैं, लेकिन अंक देने का पूरा तरीका नहीं बताया गया।
अंडे चुनौतीपूर्ण सामान क्यों हैं
अंडों की टोकरियां, मिनरल वाटर और थर्मस लेकर चलने वाले रोबोटों के सामने ऐसी समस्या थी जिससे सीढ़ियों पर सामान लेकर चढ़ने वाला हर व्यक्ति परिचित है: बोझ बदलने से शरीर को अपना संतुलन बदलना पड़ता है। प्रतियोगिता में तरबूज भी ढोने के लिए रखा गया एक बड़ा सामान था।
हर कदम उठाते समय मशीन को अपने और सामान के संयुक्त भार को संभालना होता है। सीढ़ियों पर उसे अगला पैर रखने की जगह के मुताबिक खुद को ढालते हुए बार-बार भार ऊपर उठाना पड़ता है। अचानक की गई हरकतें रोबोट का संतुलन बिगाड़ सकती हैं या उसके सामान को नुकसान पहुंचा सकती हैं। इसलिए सफल चढ़ाई के लिए पर्याप्त ताकत के साथ नियंत्रित गति भी जरूरी है।
यूनिट्री टेक्नोलॉजी के विपणन प्रबंधक चेन शियुन ने भार-वहन स्पर्धा को सामान उठाने की क्षमता और चलते समय गुरुत्व केंद्र को समायोजित करने की योग्यता की कठिन परीक्षा बताया। सरल शब्दों में, रोबोट को अपने पैरों और सामान की हलचल के साथ लगातार संतुलन बदलना पड़ता है।
चेन ने कहा कि इस तरह से परखी गई मशीनें आगे चलकर पहाड़ों पर सामान पहुंचाने, आपातकालीन बचाव और बाहरी निरीक्षण में काम आ सकती हैं। सामान के चुनाव के पीछे यही उपयोगिता थी: मुश्किल रास्ते से जरूरी चीजें पहुंचाना एक व्यावहारिक काम है, जहां पहुंचने का समय जितना अहम है, सामान की हालत भी उतनी ही मायने रखती है।
पत्थरीले रास्तों पर स्थिर कदम से अधिक की जरूरत
माउंट ताई के मार्ग में सीढ़ियां, अपेक्षाकृत सपाट हिस्से और पत्थर की पगडंडियां हैं। प्रयोगशाला के चिकने फर्श पर सफलतापूर्वक चलने वाले रोबोट को ऐसे रास्ते पर बार-बार खुद को ढालना पड़ता है, यह तय करते हुए कि पैर कहां रखे और कितनी तेजी से चले।
शानदोंग यूबाओते इंटेलिजेंट रोबोटिक्स के उप महाप्रबंधक झोउ तोंग ने कहा कि टीम ने चलने की कई रणनीतियां विकसित कीं, क्योंकि पहाड़ के लिए चलने का एक ही तय तरीका उपयुक्त नहीं था। इस तरीके में अलग-अलग रणनीतियों को वास्तविक परिस्थितियों के बहुत सारे आंकड़ों से मिले प्रशिक्षण के साथ जोड़ा गया।
झोउ ने बताया कि कोशिश यह थी कि रोबोट चढ़ाई, समतल जमीन पर तेजी से चलने और यहां तक कि दौड़ने के लिए उपयुक्त चाल खुद तय कर सके। रास्ता बदलने पर भी स्थिरता और गति बनाए रखना लक्ष्य था।
चाल का मतलब पैरों की हरकतों का एक खास क्रम है। लोग फुटपाथ से सीढ़ियों पर चढ़ते समय लगभग बिना सोचे अपनी चाल बदल लेते हैं। रोबोट को भी ऐसे ही फैसले अपने नियंत्रण सॉफ्टवेयर से लेने होते हैं, जबकि उसकी मोटरों को उन हरकतों को इतनी सटीकता से अंजाम देना पड़ता है कि वह सीधा खड़ा रह सके।
अधिक गर्म होने से एक ह्यूमनॉइड की चढ़ाई रुकी
योंगदा झिचेंग टीम का यूनिट्री जी1 विकास मॉडल अत्यधिक गर्म होने के कारण प्रतियोगिता से रुक गया। उसके संचालक ने सुरक्षा के लिहाज से उसे हटाने का फैसला किया और कर्मचारियों ने मशीन को पहाड़ से नीचे उतारा।
लगातार चढ़ाई में रोबोट को गुरुत्वाकर्षण के विरुद्ध अपना भार उठाते रहना पड़ता है। काम करते समय मोटर, पावर इलेक्ट्रॉनिक्स और अन्य पुर्जे गर्मी पैदा करते हैं। इस गर्मी को नियंत्रित करना सहनशक्ति का हिस्सा है, ठीक वैसे ही जैसे बैटरी की क्षमता और मशीन के चलने वाले पुर्जों की मजबूती।
जी1 के हटने से एक ऐसी चुनौती सामने आई जो रास्ते में अन्य रोबोटों के गिरने से अलग थी। सीधा खड़ा रहना एक जरूरत है; लंबी चढ़ाई के दौरान काम करते रहना दूसरी। इंजीनियरों को मशीनों की मरम्मत करने या उनके आगे न चल पाने पर उन्हें हटाने के लिए भी तैयार रहना पड़ा।
प्रतियोगिता में इन सभी चुनौतियों का सामना एक ही यात्रा में करना पड़ा। मशीन को ढलान चढ़ने के लिए पर्याप्त ताकत, सीढ़ियों पर भरोसेमंद पकड़ और चढ़ाई जारी रहने के साथ काम करते रहने की सहनशक्ति चाहिए थी।
पर्यटकों के काम आने वाले रास्ते पर तेज चढ़ाई
यूनिट्री ए2 ने 3.9 किलोमीटर का रास्ता 44 मिनट से कम समय में पूरा कर जीत हासिल की। चीन के सरकारी प्रसारक की ओर से प्रसारित तुलना के अनुसार, ज्यादातर पर्यटकों को यह मार्ग पूरा करने में कम से कम दो घंटे लगते हैं।
दो घंटे को आधार मानें तो रोबोट ने करीब 36 प्रतिशत समय में रास्ता पूरा किया, यानी लगभग 76 मिनट पहले। 600 मीटर से ज्यादा चढ़ाई वाले मार्ग पर उसकी औसत गति करीब 5.4 किलोमीटर प्रति घंटा रही।
पर्यटकों से तुलना करने पर इस गति का अंदाजा लगाना आसान होता है। नतीजे यह भी दिखाते हैं कि गति दौड़ को श्रेणियों में क्यों बांटा गया था: ह्यूमनॉइड का आधिकारिक मार्ग छोटा था, जबकि भार-वहन स्पर्धा के विजेता ने सामान पहुंचाने की चुनौती पूरी करने में करीब दो घंटे लगाए।
एक्सोस्केलेटन ने इंसानों को भी परीक्षा में शामिल किया
एक्सोस्केलेटन सहायता स्पर्धा में पहाड़ पर एक अलग तरह की मशीन लाई गई। इसमें रोबोट को अकेले मार्ग पर भेजने के बजाय एक्सोस्केलेटन पहनने वाले व्यक्ति को सहारा दिया जाता है। बाहरी ढांचे और यांत्रिक मदद से व्यक्ति की गतिविधियों में सहायता मिलती है।
इसे शामिल करने से प्रतियोगिता का दायरा अकेले चलने वाले रोबोटों से बढ़कर उन मशीनों तक पहुंचा जो सीधे लोगों के साथ काम करती हैं। पहाड़ की सीढ़ियों पर बार-बार ऊपर चढ़ने में मदद देना, बिना संचालक वाले रोबोट से उसका रास्ता खुद चुनवाने से अलग इंजीनियरिंग चुनौती है।
कार्यक्रम में दोनों तरीकों को पैदल यात्रियों के इस्तेमाल वाले वास्तविक परिवेश में परखा गया। गति और सामान पहुंचाने के साथ आयोजकों ने एक अन्वेषण चुनौती भी रखी, जिसमें यह देखा गया कि मशीनें अलग-अलग रास्तों पर कैसे चलती हैं, न कि सिर्फ एक तय फिनिश तक कितनी जल्दी पहुंचती हैं।
ऐतिहासिक पहाड़ बना तकनीकी आयोजन स्थल
माउंट ताई यूनेस्को विश्व धरोहर स्थल है और चीन के सांस्कृतिक रूप से सबसे महत्वपूर्ण पहाड़ों में से एक है। कई सदियों तक सम्राट यहां अनुष्ठानों के लिए आते रहे और चीनी पौराणिक कथाओं में इस पर्वत का खास स्थान है।
दौड़ का मार्ग पर्यटकों के परिचित रास्ते पर था, जो वानशियान टावर और डोउमु पैलेस जैसे स्थलों को जोड़ता है। पूरा मार्ग पहाड़ के बीच तक स्थित झोंगटियानमेन पर समाप्त हुआ, जबकि ह्यूमनॉइड का आधिकारिक मार्ग इससे पहले डोउमु पैलेस पर खत्म हुआ।
रोबोटों को चढ़ते देखने और उनकी तस्वीरें लेने के लिए पर्यटक रुक गए। ताइआन के संस्कृति और पर्यटन अधिकारी ने प्रतियोगिता को वास्तविक पर्वतीय परिवेश में आयोजित दुनिया की पहली रोबोट स्पर्धा बताया और इसे तकनीक, खेल और पर्यटन को जोड़ने का तरीका बताया।
ताइआन के पर्यटन अधिकारियों ने कहा कि वे इस आयोजन से जुड़े शैक्षिक भ्रमण और तकनीकी अनुभवों की संभावनाएं तलाशने की योजना बना रहे हैं। शहर के लिए इस प्रतियोगिता ने पहले से ही प्रसिद्ध सांस्कृतिक स्थल पर आने की एक और वजह दी। रोबोट निर्माताओं के लिए इन्हीं प्राचीन रास्तों ने आधुनिक मशीनों को परखने की चुनौतीपूर्ण जगह मुहैया कराई।
मुख्य बिंदु
- शानदोंग में माउंट ताई पर 2 नवंबर को शुरू हुई प्रतियोगिता में करीब 90 टीमों ने हिस्सा लिया।
- पूरा मार्ग 3.9 किलोमीटर लंबा था, जिसमें 3,100 से अधिक सीढ़ियां और 600 मीटर से ज्यादा की चढ़ाई थी।
- बीजिंग लिंगयी टेक्नोलॉजी के यूनिट्री ए2 ने चार पैरों वाले रोबोटों की गति दौड़ 43 मिनट और 41 सेकंड में जीती।
- विजेता ह्यूमनॉइड ने छोटा आधिकारिक मार्ग 27 मिनट और 26 सेकंड में पूरा किया।
- लिंग्सी इंटेलिजेंट डी50 ने 400 अंक के साथ भार-वहन स्पर्धा जीती।
- अधिक गर्म होने के बाद यूनिट्री जी1 विकास मॉडल प्रतियोगिता से हट गया, जबकि अन्य रोबोट गिर पड़े।
- स्पर्धाओं में गति, संतुलन, भार उठाने की क्षमता, सहनशक्ति और पहाड़ पर चढ़ते लोगों की मदद करने की क्षमता परखी गई।