2017 का एक फोन चलने वाले ह्यूमनॉइड को शक्ति देता है
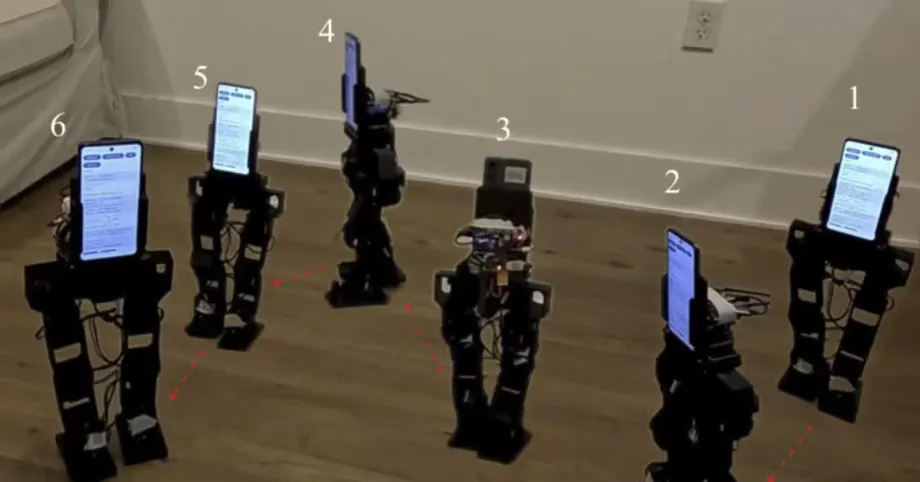
यूसीएलए की एक शोध टीम ने एक ह्यूमनॉइड रोबोट बनाया है, जिसकी ऊंचाई लगभग 48 सेंटीमीटर, वजन 1.8 किलोग्राम है और इसे बनाने में स्मार्टफोन को छोड़कर करीब 400 डॉलर खर्च होते हैं। PhoneBot नाम का यह रोबोट दो पैरों पर चल सकता है, अपने कैमरे से किसी व्यक्ति का पीछा कर सकता है और पेट के बल लेटी अवस्था से खड़ा हो सकता है। परीक्षण किए गए चार फोन में 2017 में जारी Huawei Honor 9 भी शामिल था।
विषय-सूची
- 2017 का एक फोन चलने वाले ह्यूमनॉइड को शक्ति देता है
- फोन 13 जोड़ों को कैसे नियंत्रित करता है
- चार फोन चले, लेकिन मैपिंग में एक सीमा रही
- चलना एक सिम्युलेटेड दुनिया में सीखा
- प्रशिक्षण में एक छोटे बदलाव से चाल अधिक संतुलित हुई
- 400 डॉलर की कीमत में क्या शामिल है
- बातचीत लैपटॉप के जरिए होती है
- ओपन डिजाइन छात्रों को शुरुआत का आधार देते हैं
- पुराने फोन कंप्यूटिंग के दूसरे कामों में लग रहे हैं
- मुख्य बिंदु
6 अक्टूबर, 2026 को arXiv पर जमा किया गया यह शोध Ruochen Hou, Quanyou Wang, Daniel Koh और Dennis W. Hong का है। Hong कैलिफोर्निया विश्वविद्यालय, लॉस एंजिलिस में मैकेनिकल और एयरोस्पेस इंजीनियरिंग के प्रोफेसर हैं। यह परियोजना वहीं रोबोटिक्स एंड मैकेनिज्म्स लैबोरेटरी में विकसित की गई, जिसे RoMeLa के नाम से जाना जाता है।
टीम का PhoneBot शोधपत्र, जिसका शीर्षक PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones है, ऐसे रोबोट का वर्णन करता है जो अपनी मुख्य कंप्यूटिंग और संवेदन क्षमताएं एक सामान्य फोन से लेता है। लेखकों का कहना है कि इसके हार्डवेयर और सॉफ्टवेयर डिजाइन पूरी तरह ओपन सोर्स हैं, जिससे दूसरे लोग इस प्लेटफॉर्म को दोबारा बना और अपनी जरूरत के मुताबिक ढाल सकते हैं।
PhoneBot कक्षाओं और प्रयोगशालाओं की एक व्यावहारिक समस्या का समाधान खोजता है: छोटे ह्यूमनॉइड रोबोटों में महंगी मोटरें, अलग कैमरे, मोशन सेंसर और कंप्यूटर लग सकते हैं। स्मार्टफोन में इनमें से कई घटक पहले से ही एक छोटे उपकरण में मौजूद होते हैं। फोन का दोबारा इस्तेमाल करने से अलग-अलग इलेक्ट्रॉनिक पुर्जे खरीदने और जोड़ने की जरूरत घटती है।
नतीजे यह भी दिखाते हैं कि फिलहाल इस तरीके की सीमाएं कहां हैं। चलने और देखने का काम फोन पर होता है, जबकि बातचीत की प्रोसेसिंग के लिए बाहरी लैपटॉप इस्तेमाल किया जाता है। PhoneBot में हाथ नहीं हैं और इसके वॉकिंग कंट्रोलर को सपाट जमीन पर चलने के लिए प्रशिक्षित किया गया है। इसका तात्कालिक उद्देश्य शिक्षा, शोध और प्रयोग है।
फोन 13 जोड़ों को कैसे नियंत्रित करता है
PhoneBot में स्मार्टफोन को कूल्हों के ऊपर लगे एक माउंट में रखा जाता है। कैमरा आसपास के दृश्य देखता है, जबकि फोन की इनर्शियल मेजरमेंट यूनिट, यानी IMU, गति और दिशा मापती है। IMU में ऐसे सेंसर होते हैं जो यह अनुमान लगाने में मदद करते हैं कि उपकरण कैसे चल रहा है और किस ओर झुक रहा है। इससे रोबोट को संतुलन बनाए रखने के लिए जरूरी जानकारी मिलती है।
एक खास Android ऐप TensorFlow Lite का इस्तेमाल करके गति और नियंत्रण के न्यूरल नेटवर्क चलाता है। यह सॉफ्टवेयर फोन जैसे उपकरणों पर मशीन लर्निंग मॉडल चलाने के लिए बनाया गया है। फोन गति संबंधी निर्देशों की गणना करता है और उन्हें Wi-Fi के जरिए एक छोटे ऑनबोर्ड कंप्यूटर को भेजता है, जो निर्देश मोटरों तक पहुंचाता है।
रोबोट के हर पैर में छह पावर्ड जोड़ हैं और धड़ को घुमाने के लिए एक जोड़ है। हर कूल्हे में तीन, हर घुटने में एक और हर टखने में दो जोड़ हैं। इससे निचले शरीर को 12 डिग्री ऑफ फ्रीडम मिलती हैं, यानी जोड़ 12 अलग-अलग तरीकों से स्वतंत्र रूप से नियंत्रित होकर चल सकते हैं।
सभी 13 जोड़ DYNAMIXEL XL430-W250-T सर्वो मोटरों का इस्तेमाल करते हैं। सर्वो ऐसी मोटर होती है जिसे किसी खास स्थिति तक जाने का निर्देश दिया जा सकता है। इसलिए यह घुटने, टखने या रोबोट के किसी दूसरे जोड़ को नियंत्रित करने के लिए उपयोगी है।
धड़ का जोड़ कैमरे को एक और उपयोगी गति देता है। PhoneBot अपने पैर स्थिर रखते हुए किसी व्यक्ति का पीछा करने के लिए शरीर के ऊपरी हिस्से को घुमा सकता है। इससे हर बार बगल में देखने के लिए पूरे रोबोट को घुमाने की जरूरत कम होती है। वायरलेस कनेक्शन से फोन बदलना भी आसान होता है, क्योंकि उसे शरीर से जोड़ने के लिए खास तार की जरूरत नहीं पड़ती।
चार फोन चले, लेकिन मैपिंग में एक सीमा रही
शोधकर्ताओं ने Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 और Motorola Moto G 2025 का परीक्षण किया। चारों फोन ने मोशन सेंसिंग, वॉकिंग कंट्रोल और इमेज प्रोसेसिंग समेत मुख्य काम किए। तीन नए बजट फोन करीब 50 से 80 डॉलर प्रति फोन में खरीदे गए थे।
Honor 9 हार्डवेयर के दोबारा इस्तेमाल का स्पष्ट उदाहरण है: शोधपत्र जारी होने से नौ साल पहले आया फोन भी रोबोट के मुख्य चलने और देखने के काम कर सका। नए और सस्ते मॉडलों ने टीम को महंगे फोन के विकल्प भी दिए।
Honor 9 में सॉफ्टवेयर से जुड़ी एक खास सीमा थी। परीक्षण किए गए इस उपकरण पर अमेरिका में जरूरी Google सेवाएं उपलब्ध नहीं थीं, इसलिए वह ऑनबोर्ड मैपिंग का काम नहीं कर सका। इस काम में एक साथ स्थान-निर्धारण और मैपिंग की तकनीक इस्तेमाल होती है, जिसे आम तौर पर SLAM कहा जाता है। आसान शब्दों में, यह रोबोट को नक्शा बनाते हुए उस नक्शे में अपनी स्थिति पता लगाने में मदद करती है।
फोन चुनते समय उसके हार्डवेयर और उसमें इंस्टॉल सॉफ्टवेयर, दोनों मायने रखते हैं। परीक्षण किया गया Honor 9 चलने और इंसान की पहचान करने में सक्षम था, लेकिन मैपिंग के लिए ऐसी सेवाएं जरूरी थीं जो उसमें उपलब्ध नहीं थीं। Android के अन्य मॉडलों के साथ इसकी अनुकूलता का परीक्षण अभी बाकी है।
इस परियोजना का विकास उपभोक्ता उपकरणों की कई पीढ़ियों में फैला है:
- 2017: Huawei ने Honor 9 जारी किया, जो परीक्षणों में इस्तेमाल हुआ सबसे पुराना फोन था।
- 2024 और 2025: Motorola ने Moto G की वे दो पीढ़ियां पेश कीं, जिनका Honor 9 और Galaxy A16 5G के साथ परीक्षण हुआ।
- 6 अक्टूबर, 2026: यूसीएलए के लेखकों ने PhoneBot का प्रीप्रिंट arXiv पर जमा किया।
चलना एक सिम्युलेटेड दुनिया में सीखा
PhoneBot के वॉकिंग कंट्रोलर ने सबसे पहले सिम्युलेशन में रीइन्फोर्समेंट लर्निंग का इस्तेमाल करके सीखा। इस तरीके में सॉफ्टवेयर अलग-अलग कदम आजमाता है और उपयोगी व्यवहार के लिए उसे अंक मिलते हैं। PhoneBot के प्रशिक्षण में मांगी गई गति बनाए रखने, बारी-बारी से कदम रखने और सीधे खड़े रहने जैसे व्यवहारों को पुरस्कृत किया गया, जबकि पैर घसीटने जैसे व्यवहारों पर अंक काटे गए।
सिम्युलेशन में उन भौतिक सीमाओं को भी शामिल किया गया जो असली रोबोट के लिए अहम होती हैं। इसकी कम लागत वाली मोटरों की ताकत और गति सीमित है, और उनके गियर में थोड़ा ढीलापन है, यानी पुर्जों के बीच थोड़ी खाली जगह रहती है। इन बातों को ध्यान में रखने से कंट्रोलर ऐसी चालें सीख सकता है जिन्हें असली तंत्र पूरा कर सके।
प्रशिक्षण के दौरान एक और समस्या सामने आई: सममित ढंग से बने शरीर ने अपने आप संतुलित चाल नहीं सीखी। कुछ प्रशिक्षण दौरों में बायां पैर आगे ही रहता था, जबकि दायां पैर शरीर का ज्यादातर भार संभालता था। इससे जोड़ों और मोटरों पर असमान दबाव पड़ता था।
शोधकर्ताओं ने इसका समाधान सैजिटल मिररिंग से किया। उन्होंने प्रशिक्षण के उदाहरणों को बाएं और दाएं पक्ष उलटकर दोहराया, ताकि कंट्रोलर किसी गति के दोनों रूपों से सीख सके। इस तकनीक से हर उलटे उदाहरण के लिए भौतिकी सिम्युलेशन का एक और चरण चलाए बिना अतिरिक्त प्रशिक्षण उदाहरण मिले।
प्रशिक्षण में एक छोटे बदलाव से चाल अधिक संतुलित हुई
टीम ने मिरर किए गए उदाहरणों के साथ पांच स्वतंत्र प्रशिक्षण दौरों की तुलना ऐसे ही पांच दौरों से की जिनमें मिररिंग नहीं थी। सिम्युलेशन में मिररिंग से सीखने की गति और निरंतरता बेहतर हुई और दोनों पैरों के बीच मोटरों का भार अधिक समान रूप से बंटा।
बाएं और दाएं जोड़ के कोणों के अंतर को मापने वाला एक आंकड़ा सिम्युलेशन में 0.254 रेडियन से घटकर 0.003 रेडियन रह गया। इन दोनों मानों के आधार पर यह करीब 98.8 प्रतिशत की कमी है। रेडियन कोण मापने की एक इकाई है; यहां छोटा मान बताता है कि दोनों तरफ की गतिविधियां कहीं अधिक मिलती-जुलती हो गईं।
इसके बाद कंट्रोलर को असली रोबोट पर चलाया गया। टीम ने उसे चलते, किसी व्यक्ति का पीछा करते और पेट के बल लेटी अवस्था से उठते हुए दिखाया। संख्यात्मक तुलना सिम्युलेटेड चाल को दर्शाती है, जबकि ये प्रदर्शन हार्डवेयर पर हासिल किए गए व्यवहार दिखाते हैं।
यह काम इसलिए अहम है क्योंकि सस्ते पुर्जों की कुछ सीमाएं होती हैं, जिनका सॉफ्टवेयर को ध्यान रखना पड़ता है। फोन निर्देशों की तेजी से गणना कर सकता है, लेकिन मोटरों को उन निर्देशों के अनुसार चलना भी होता है। PhoneBot की प्रशिक्षण पद्धति कंट्रोलर के फैसलों को शरीर की ताकत और यांत्रिक व्यवहार से जोड़ती है।
400 डॉलर की कीमत में क्या शामिल है
शोधकर्ताओं के अनुसार PhoneBot के हार्डवेयर की अनुमानित लागत करीब 400 डॉलर है, जिसमें स्मार्टफोन शामिल नहीं है। बताए गए 1.8 किलोग्राम वजन में फोन और बैटरी शामिल हैं। जिसके पास पहले से अनुकूल फोन है, वह उसका दोबारा इस्तेमाल कर सकता है; नया फोन खरीदने वाले को उसकी कीमत रोबोट के हार्डवेयर बजट में जोड़नी होगी।
तुलना के लिए सूचीबद्ध छोटे शोध ह्यूमनॉइड रोबोटों की कीमत करीब 3,500 से 13,800 डॉलर तक है। इन कीमतों के मुकाबले PhoneBot का 400 डॉलर का हार्डवेयर अनुमान सबसे सस्ते प्लेटफॉर्म से करीब 88.6 प्रतिशत और सबसे महंगे से करीब 97.1 प्रतिशत कम है।
तुलना में शामिल रोबोटों की क्षमताएं अलग-अलग हैं, और उपकरण चुनते समय यह मायने रखता है। PhoneBot के मौजूदा डिजाइन में हाथ नहीं हैं, इसमें कम भार उठा पाने वाली सस्ती मोटरें हैं और इसे समतल जमीन पर चलने के लिए बनाया गया है। जिन प्रयोगशालाओं को वस्तुएं संभालने या अधिक कठिन गतिविधियों की जरूरत है, उन्हें कीमत के साथ इन जरूरतों पर भी विचार करना होगा।
Intel की Intelligence Systems Lab के शोधकर्ताओं ने पहले OpenBot नाम का एक स्मार्टफोन रोबोटिक्स प्लेटफॉर्म बनाया था, जिसमें करीब 50 डॉलर की लागत वाला पहियों वाला ढांचा इस्तेमाल हुआ। PhoneBot फोन के दोबारा इस्तेमाल के इसी व्यापक विचार को ऐसे शरीर तक ले जाता है जिसे दो पैरों पर संतुलन बनाए रखना होता है। इसका अनुमानित हार्डवेयर खर्च OpenBot के बताए गए ढांचे की लागत से आठ गुना है, जो अलग यांत्रिक काम को दर्शाता है।
बातचीत लैपटॉप के जरिए होती है
PhoneBot का शोधपत्र चलने और इंसान का पीछा करने के साथ बातचीत, वीडियो बनाने और मोबाइल टेलीप्रेजेंस का भी जिक्र करता है। टेलीप्रेजेंस का अर्थ है किसी दूरस्थ स्थान से देखने और संवाद करने के लिए रिमोट से नियंत्रित उपकरण का इस्तेमाल। फोन में कैमरा, माइक्रोफोन, स्पीकर और वायरलेस कनेक्शन मौजूद हैं, जो इन कामों में मदद कर सकते हैं।
फिलहाल बोलकर बातचीत करने का काम दो उपकरणों में बंटा है। फोन ऑडियो इनपुट और आउटपुट संभालता है, लेकिन स्पीच रिकग्निशन और भाषा प्रोसेसिंग Wi-Fi के जरिए जुड़े पास के लैपटॉप पर चलती है। चलने का नियंत्रण और दृश्य प्रोसेसिंग फोन पर ही होते हैं।
टीम की योजना है कि उपयुक्त भाषा मॉडल सीधे स्मार्टफोन पर चलाए जाएं। वह ऐसा प्लानिंग सॉफ्टवेयर बनाने का भी प्रस्ताव रखती है जो बोले गए निर्देशों को दृश्य जानकारी के साथ मिलाकर रोबोट के कदम तय कर सके। इन सुधारों से बाहरी कंप्यूटर पर निर्भरता कम होगी और रोबोट से कराए जा सकने वाले काम बढ़ेंगे।
PhoneBot की भौतिक सीमाएं स्पष्ट हैं। हाथ न होने के कारण वह वस्तुएं उठा या हटा नहीं सकता। इसके वॉकिंग कंट्रोलर को समतल जमीन पर प्रशिक्षित किया गया है, और छोटी मोटरें उस वजन और ताकतवर गतिविधियों को सीमित करती हैं जिन्हें वह संभाल सकता है।
शोधकर्ताओं की योजना हल्के हाथों और ऊबड़-खाबड़ जमीन पर चलने की क्षमता पर काम करने की है। इन सुधारों या बातचीत की प्रोसेसिंग फोन पर लाने के लिए कोई समयसीमा नहीं दी गई है। फिलहाल प्रदर्शित प्लेटफॉर्म मौजूदा हार्डवेयर सीमाओं के भीतर चलने, संवेदन और संवाद पर केंद्रित है।
ओपन डिजाइन छात्रों को शुरुआत का आधार देते हैं
यूसीएलए के लेखक PhoneBot को शिक्षा, शोध और तेजी से प्रोटोटाइप बनाने के लिए एक किफायती और दोबारा बनाया जा सकने वाला प्लेटफॉर्म बताते हैं। हार्डवेयर और सॉफ्टवेयर, दोनों डिजाइन प्रकाशित करने से छात्रों और शोधकर्ताओं को ऐसा शुरुआती आधार मिलता है जिसे वे जोड़, परख और बदल सकते हैं।
किसी कक्षा में इस प्लेटफॉर्म के जरिए देखा जा सकता है कि कैमरे से मिली जानकारी गति को कैसे प्रभावित करती है, संतुलन सेंसर के आंकड़ों पर कैसे निर्भर करता है या अलग-अलग समर्थित फोन पर कंट्रोलर कैसा काम करता है। शोधकर्ता नई दृश्य-समझ या संवाद सुविधाओं को आजमाने के लिए मौजूदा संरचना का इस्तेमाल कर सकते हैं। ये उपयोग सुलभ इलेक्ट्रॉनिक्स और बदले जा सकने वाले रोबोट डिजाइन के मेल से सीधे संभव होते हैं।
400 डॉलर का हार्डवेयर अनुमान किसी प्रयोगशाला के लिए एक से अधिक इकाइयां बनाना आसान कर सकता है, हालांकि यह असेंबली और उपकरणों की जरूरतों पर निर्भर करेगा। कई रोबोट होने से टीमें मिलते-जुलते ढांचों पर बदलावों की तुलना कर सकेंगी, जबकि साझा डिजाइन प्रयोगों को दोहराना आसान बना सकता है।
PhoneBot एक अहम इंजीनियरिंग सबक भी सामने लाता है: हार्डवेयर की कीमत ही रोबोट को उपयोगी बनाने का पूरा खर्च नहीं है। टीम को चलने वाला सॉफ्टवेयर प्रशिक्षित करना पड़ा, असमान चाल सुधारनी पड़ी, मोटरों की सीमाओं का ध्यान रखना पड़ा और फोन की अनुकूलता जांचनी पड़ी। ओपन डिजाइन इन फैसलों को दूसरों के अध्ययन और सुधार के लिए उपलब्ध कराते हैं।
पुराने फोन कंप्यूटिंग के दूसरे कामों में लग रहे हैं
Google भी कैलिफोर्निया विश्वविद्यालय, सैन डिएगो के साथ मिलकर करीब 2,000 इस्तेमाल न हो रहे Pixel फोन को एक छोटे डेटा सेंटर के रूप में इस्तेमाल करने की परियोजना पर काम कर रहा है। यह प्रयास और PhoneBot, दोनों स्मार्टफोन के मौजूदा प्रोसेसरों का अलग-अलग जगहों पर इस्तेमाल करते हैं: एक कंप्यूटिंग के लिए कई उपकरणों को जोड़ता है, जबकि दूसरा फोन को चलती मशीन के भीतर लगाता है।
AI डेटा सेंटरों में बढ़ते निवेश से हाई-परफॉर्मेंस मेमोरी की मांग बढ़ रही है और अन्य इलेक्ट्रॉनिक्स निर्माताओं के पुर्जों के बजट पर दबाव पड़ रहा है। ऐसे में उपकरणों का दोबारा इस्तेमाल करने में दिलचस्पी बढ़ रही है। PhoneBot की खास लागत बचत फोन के मौजूदा कैमरे, मोशन सेंसर, प्रोसेसर और वायरलेस कनेक्शन का इस्तेमाल करने से आती है, ताकि इन सुविधाओं को अलग-अलग खरीदना न पड़े।
यूसीएलए के प्रयोग इस तरीके का ठोस नतीजा दिखाते हैं। परीक्षण किए गए चार Android मॉडल, जिनमें 2017 में जारी एक फोन भी शामिल है, रोबोट के मुख्य कामों के लिए पर्याप्त कंप्यूटिंग और संवेदन क्षमता देते हैं। Honor 9 में मैपिंग की सीमा यह भी दिखाती है कि दोबारा इस्तेमाल के लिए प्रोसेसर के प्रदर्शन के साथ सॉफ्टवेयर समर्थन की जांच जरूरी है।
PhoneBot एक पुराने स्मार्टफोन को शोध उपकरण में उपयोगी भूमिका देता है। इसका शरीर और नियंत्रण तंत्र इस बात के अनुरूप बनाए गए हैं कि फोन और सस्ती मोटरें क्या कर सकते हैं। विकास के अगले लक्ष्य भी स्पष्ट हैं: हल्के हाथ जोड़ना, ऊबड़-खाबड़ जमीन पर चलना सीखना और बातचीत की अधिक प्रोसेसिंग फोन पर लाना।
मुख्य बिंदु
- यूसीएलए का PhoneBot करीब 48 सेंटीमीटर लंबा है और स्मार्टफोन व बैटरी समेत इसका वजन 1.8 किलोग्राम है।
- फोन को छोड़कर इसके हार्डवेयर की अनुमानित लागत 400 डॉलर है।
- परीक्षण किए गए चारों Android फोन ने चलने, संवेदन और दृश्य पहचान के मुख्य काम किए। इनमें 2017 का Huawei Honor 9 भी शामिल है।
- Honor 9 में ऑनबोर्ड मैपिंग के लिए जरूरी Google सेवाएं उपलब्ध नहीं थीं।
- मिरर किए गए प्रशिक्षण उदाहरणों से सिम्युलेटेड चाल बेहतर हुई और दोनों पैरों पर दबाव संतुलित हुआ।
- PhoneBot में फिलहाल हाथ नहीं हैं, इसे समतल जमीन पर चलने के लिए प्रशिक्षित किया गया है और बातचीत की प्रोसेसिंग के लिए यह बाहरी लैपटॉप का इस्तेमाल करता है।
- लेखकों का कहना है कि हार्डवेयर और सॉफ्टवेयर डिजाइन पूरी तरह ओपन सोर्स हैं।