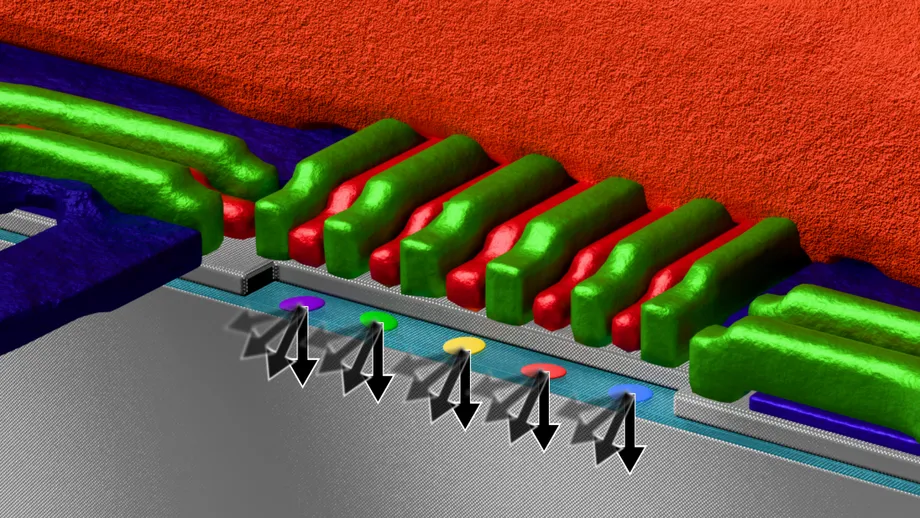
एक कंट्रोल लाइन, पाँच क्यूबिट और अवांछित हस्तक्षेप का समाधान
जापान के RIKEN सेंटर फॉर इमर्जेंट मैटर साइंस के शोधकर्ताओं और उनके सहयोगियों ने एक साझा माइक्रोवेव लाइन के जरिए पाँच सिलिकॉन क्वांटम बिटों को संचालित किया। इस दौरान हर क्यूबिट पर अलग-अलग किए गए ऑपरेशनों की सटीकता लगभग 99.9% या उससे अधिक रही। जब एक साथ तीन तक क्यूबिट संचालित किए गए, तो हर एक की सटीकता 99.99% से अधिक रही। इससे उस समस्या का समाधान हुआ है, जिसके चलते बड़े सिलिकॉन क्वांटम प्रोसेसर को नियंत्रित करना कठिन रहा है।
विषय-सूची
- एक कंट्रोल लाइन, पाँच क्यूबिट और अवांछित हस्तक्षेप का समाधान
- सटीकता के आंकड़ों का मतलब
- सिलिकॉन डिवाइस कैसे काम करता है
- क्यूबिट बारी-बारी से काम क्यों नहीं कर सकते
- त्रुटियों के पीछे माइक्रोवेव का असर
- जोड़े के माप से बढ़ते कैलिब्रेशन का बोझ घटा
- मुलायम पल्स से सटीकता बनाए रखने में मदद
- पाँचों क्यूबिटों के संचालन को क्या सीमित करता है
- पहली पांडुलिपि से व्यापक शोध लक्ष्य तक
- मुख्य बातें
15 अक्टूबर, 2026 को Nature Physics में प्रकाशित इस अध्ययन में माइक्रोवेव सिग्नलों को ही हस्तक्षेप का एक प्रमुख स्रोत बताया गया है। एक क्यूबिट के लिए भेजे गए सिग्नल दूसरे क्यूबिटों की संचालन स्थितियों को बदल देते हैं। टीम ने क्यूबिटों के जोड़ों के बीच होने वाले इन अवांछित बदलावों को मापा और उनकी भरपाई के लिए कंट्रोल सिग्नलों को समायोजित किया।
यह नतीजा उन दो समस्याओं को जोड़ता है जिन्हें साथ-साथ हल करना जरूरी है: क्वांटम ऑपरेशनों को सटीक बनाए रखना और बढ़ते प्रोसेसर को नियंत्रित करने के लिए जरूरी तारों की संख्या घटाना। साझा माइक्रोवेव लाइन से कंट्रोल आर्किटेक्चर सरल होता है, जबकि कैलिब्रेशन की यह विधि कई क्यूबिटों के एक साथ काम करने पर सटीकता बनाए रखने में मदद करती है।
RIKEN के शोध वैज्ञानिक और प्रयोगों की निगरानी करने वाले सह-प्रथम लेखक लियोन कैमेंजिंड ने 16 अक्टूबर को जारी RIKEN की अंग्रेजी प्रेस विज्ञप्ति में इस प्रगति का वर्णन किया।
यह दिखाता है कि कई क्यूबिटों को एक ही समय पर संचालित करने पर भी उच्च-निष्ठा वाला नियंत्रण बनाए रखा जा सकता है। यह सिलिकॉन-आधारित क्वांटम प्रोसेसरों का विस्तार करने की दिशा में एक अहम कदम है।
सटीकता के आंकड़ों का मतलब
Nature Physics के शोधपत्र में, जिसका शीर्षक "Simultaneous High-Fidelity Single-Qubit Gates in a Spin Qubit Array" है, गेट कहलाने वाले बुनियादी ऑपरेशनों के माप दिए गए हैं। गेट किसी क्यूबिट की क्वांटम अवस्था को बदलता है। फिडेलिटी बताती है कि ऑपरेशन का नतीजा अपेक्षित परिणाम से कितना मेल खाता है।
पाँचों क्यूबिटों ने अलग-अलग संचालित किए जाने पर 99.99% से काफी अधिक गेट फिडेलिटी हासिल की; कुछ की फिडेलिटी 99.999% के करीब पहुंची। एक साथ तीन तक क्यूबिट संचालित करने पर भी टीम ने फिडेलिटी 99.99% से ऊपर बनाए रखी। पाँचों क्यूबिट एक साथ चलने पर शोधपत्र में प्रदर्शन 99.9% या उससे अधिक बताया गया है; RIKEN ने इसे लगभग 99.9% के रूप में संक्षेपित किया है।
दशमलव के बाद के अतिरिक्त अंक मायने रखते हैं। 100% में से फिडेलिटी घटाने पर गेट की औसत त्रुटि का माप मिलता है: 99.9% का मतलब 0.1%, जबकि 99.99% का मतलब 0.01% है। इन स्तरों के बीच जाने से यह माप दस गुना कम हो जाता है। क्वांटम त्रुटि-सुधार में कई ऑपरेशनों के दौरान ऐसी त्रुटियों को छोटा बनाए रखना बेहद जरूरी है।
टीम ने बुनियादी X और Y गेटों को मापा, जो अलग-अलग अक्षों के चारों ओर किसी एक क्यूबिट की अवस्था को घुमाते हैं। ये क्वांटम सर्किट के बुनियादी घटक हैं। ऐसे कई गेटों को एक साथ चलाने से प्रोसेसर के अलग-अलग हिस्से कतार में इंतजार करने के बजाय साथ काम कर सकते हैं।
सिलिकॉन डिवाइस कैसे काम करता है
पाँचों क्यूबिट सिलिकॉन और सिलिकॉन जर्मेनियम से बनी संरचना में क्वांटम डॉट कहलाने वाले छोटे क्षेत्रों में स्थित हैं। धातु के इलेक्ट्रोड इन सीमित क्षेत्रों को बनाते और नियंत्रित करते हैं। जानकारी इलेक्ट्रॉन स्पिन में कूटबद्ध होती है। स्पिन एक क्वांटम गुण है, जिसे माइक्रोवेव सिग्नलों की मदद से बदला जा सकता है।
डिवाइस में सिलिकॉन-28 समस्थानिक से समृद्ध सिलिकॉन का इस्तेमाल किया गया है। RIKEN की जापानी शोध घोषणा बताती है कि सिलिकॉन-28 में नाभिकीय स्पिन नहीं होता। इससे जानकारी वहन करने वाले इलेक्ट्रॉन स्पिनों के लिए अधिक शांत चुंबकीय वातावरण मिलता है।
एल्युमिनियम गेटों की तीन एक-दूसरे पर चढ़ी परतें ऐरे को परिभाषित करती हैं। एक छोटा कोबाल्ट चुंबक डिवाइस में बदलता हुआ चुंबकीय क्षेत्र बनाता है, जिससे पास-पास के क्यूबिटों की संचालन आवृत्तियों में लगभग 150 मेगाहर्ट्ज का अंतर आता है। आवृत्तियों का यह अंतर शोधकर्ताओं को एक साझा माइक्रोवेव इलेक्ट्रोड के बावजूद अलग-अलग क्यूबिटों को नियंत्रित करने देता है।
साझा लाइन में अलग-अलग क्यूबिटों के लिए तय किए गए संयुक्त माइक्रोवेव पल्स भेजे जाते हैं। दूसरे कामों के लिए अलग इलेक्ट्रोड अब भी इस्तेमाल होते हैं, जिनमें क्वांटम डॉटों का आकार तय करना और उनके बीच की पारस्परिक क्रियाओं को समायोजित करना शामिल है। तारों में कमी माइक्रोवेव कंट्रोल ढांचे से जुड़ी है, जो इस तरह के प्रोसेसर का विस्तार करने की कठिनाइयों में से एक है।
क्यूबिट बारी-बारी से काम क्यों नहीं कर सकते
इंतजार के दौरान सिलिकॉन स्पिन क्यूबिट अपनी क्वांटम अवस्थाओं के सटीक संबंध खो देते हैं। इस ह्रास को डीफेजिंग कहते हैं। इससे अगला ऑपरेशन शुरू होने से पहले ही जानकारी बिगड़ सकती है। इस डिवाइस में निष्क्रिय अवस्था के दौरान औसत डीफेजिंग समय लगभग 10.3 माइक्रोसेकंड, यानी सेकंड का 10.3 लाखवां हिस्सा था।
शोधपत्र के अनुसार, ड्राइव के साथ संचालन के दौरान कोहेरेंस समय लगभग 100 माइक्रोसेकंड था, जो निष्क्रिय अवस्था के डीफेजिंग समय से करीब दस गुना अधिक है। हैन इको मापन में, जिसमें डीफेजिंग के कुछ रूपों का असर घटाने के लिए कंट्रोल क्रम का उपयोग किया जाता है, औसत समय लगभग 60 माइक्रोसेकंड रहा। हर माप अलग-अलग संचालन स्थितियों में क्यूबिटों का हाल बताता है।
इतने कम समय के कारण समानांतर नियंत्रण व्यावहारिक जरूरत बन जाता है। अगर बड़ा प्रोसेसर हर क्यूबिट को बारी-बारी से चलाए, तो बाकी क्यूबिटों में से कई कीमती समय तक निष्क्रिय रहेंगे। क्वांटम त्रुटि-सुधार के लिए भी त्रुटियों का पता लगाने और उन्हें संभालने हेतु क्यूबिटों के समूहों में समन्वित ऑपरेशन जरूरी हैं।
समानांतर नियंत्रण की अपनी सटीकता संबंधी कीमत रही है। Nature Physics का शोधपत्र सिलिकॉन और सिलिकॉन जर्मेनियम पर हुए पहले के प्रयोगों का उल्लेख करता है, जिनमें केवल दो क्यूबिट एक साथ चलने पर फिडेलिटी 99.95% से घटकर 99.5% रह गई थी। RIKEN की टीम ने इस गिरावट के भौतिक कारण की जांच की और उसकी भरपाई का तरीका खोजा।
त्रुटियों के पीछे माइक्रोवेव का असर
शोधकर्ताओं ने समानांतर नियंत्रण के दौरान सटीकता घटने का प्रमुख कारण AC स्टार्क शिफ्ट पाया। माइक्रोवेव क्षेत्र क्यूबिट के प्रभावी ऊर्जा स्तरों को बदल सकता है, भले ही उसकी आवृत्ति उस क्यूबिट को नियंत्रित करने के लिए इस्तेमाल की जाने वाली आवृत्ति से अलग हो।
क्यूबिट का फेज उसकी क्वांटम अवस्था के घटकों के बीच संबंध बताता है। ऊर्जा के अंतर में बदलाव से यह बदलता है कि समय के साथ फेज कैसे विकसित होता है। अप्रत्याशित फेज बदलाव का मतलब है कि अगला कंट्रोल पल्स ऐसी अवस्था पर काम करेगा, जो शोधकर्ताओं की मंशा वाली स्थिति से हट चुकी है।
टीम ने Q3 और Q4 नाम वाले क्यूबिटों के बीच इस हस्तक्षेप को सीधे मापा। Q4 को ड्राइव करने पर Q3 में लगभग 0.0379 रेडियन का फेज बदलाव हुआ, जबकि Q3 को ड्राइव करने पर Q4 में लगभग माइनस 0.0026 रेडियन का बदलाव आया। दोनों पर असर अलग-अलग था, क्योंकि समान गति से संचालित करने के लिए इन क्यूबिटों को अलग-अलग माइक्रोवेव शक्ति की जरूरत थी।
फेज बदलाव ड्राइव के आयाम के वर्ग के लगभग अनुपात में बढ़े। सरल शब्दों में, मापे गए संबंध के तहत आयाम दोगुना करने पर फेज बदलाव लगभग चार गुना हो सकता है। इसलिए अधिक शक्तिशाली कंट्रोल सिग्नलों के साथ सावधानीपूर्वक भरपाई की जरूरत भी बढ़ गई।
जोड़े के माप से बढ़ते कैलिब्रेशन का बोझ घटा
प्रयोगों को अपने पीएचडी शोध के दौरान अंजाम देने वाले प्रथम लेखक यी-शिएन वू ने बताया कि अधिक क्यूबिटों के एक साथ चलने पर टीम ने कैलिब्रेशन की जरूरत कैसे घटाई।
क्यूबिटों के हर संभावित संयोजन के लिए पूरी तरह अलग कैलिब्रेशन प्रक्रिया करने के बजाय, हमारी विधि जोड़े में क्यूबिटों के बीच कैलिब्रेशन का इस्तेमाल करके अवांछित फेज बदलावों की भरपाई करती है।
शोधकर्ताओं ने मापा कि एक क्यूबिट को चलाने से दूसरे का फेज कैसे बदलता है। फिर उन्होंने कई क्यूबिटों के एक साथ चलने पर जरूरी सुधार की गणना के लिए इन अलग-अलग प्रभावों को जोड़ा। माइक्रोवेव फेज समायोजित करके प्रमुख अवांछित बदलावों को रद्द किया गया। टीम ने जरूरत से ज्यादा या कम घुमाव की भरपाई के लिए पल्स के आयामों का कैलिब्रेशन भी किया।
Q2, Q3 और Q4 को लेकर किए गए एक परीक्षण ने इस तरीके का समर्थन किया। जब Q3 के दोनों पड़ोसी क्यूबिट एक साथ चले, तो उसमें जमा हुआ फेज हर पड़ोसी से अलग-अलग मापे गए प्रभावों के योग से मेल खाता था। पाँचों क्यूबिटों के संचालन के दौरान जोड़ों पर आधारित कैलिब्रेशन ने उतना ही अच्छा प्रदर्शन किया जितना उस पूर्ण कैलिब्रेशन ने, जिसमें बाकी चार क्यूबिटों को चलाते हुए हर क्यूबिट को मापा गया था।
टीम के जुलाई 2025 के प्रीप्रिंट के अनुसार, कैलिब्रेशन का काम क्यूबिटों की संख्या के साथ घातांकीय होने के बजाय द्विघात रूप से बढ़ता है। मोटे तौर पर, क्यूबिटों की संख्या दोगुनी करने पर जोड़ों के माप का काम लगभग चार गुना हो जाएगा। संचालन के हर संभावित संयोजन को मापने पर यह काम कहीं ज्यादा तेजी से बढ़ेगा और बड़े ऐरे का कैलिब्रेशन लगातार कठिन होता जाएगा।
मुलायम पल्स से सटीकता बनाए रखने में मदद
कैलिब्रेशन के साथ सावधानी से आकार दिए गए माइक्रोवेव पल्स का भी इस्तेमाल हुआ। शोधकर्ताओं ने काइज़र-विंडो पल्स इस्तेमाल किए, जिनका आवरण पारंपरिक आयताकार पल्स की तुलना में अधिक मुलायम होता है। इनकी बनावट अवांछित आवृत्ति घटकों को दबाती है, जो पड़ोसी क्यूबिटों को बाधित कर सकते हैं।
प्रीप्रिंट के अनुसार, आयताकार पल्स के साथ अलग-अलग बुनियादी गेटों की फिडेलिटी लगभग 99.98% थी। काइज़र-विंडो पल्स अपनाने पर पाँचों की फिडेलिटी 99.99% से ऊपर पहुंच गई और कुछ 99.999% के करीब रहे। यह तुलना दिखाती है कि कंट्रोल सिग्नल का रूप भी उसकी आवृत्ति और ताकत जितना मायने रख सकता है।
टीम ने रैंडमाइज्ड बेंचमार्किंग के जरिए प्रदर्शन का आकलन किया। इस विधि में बेतरतीब चुने गए ऑपरेशनों के क्रम लागू किए जाते हैं और मापा जाता है कि क्रम लंबा होने पर अपेक्षित नतीजा मिलने की संभावना कितनी तेजी से घटती है। यह गिरावट औसत गेट फिडेलिटी का अनुमान देती है।
गेट की गति के लिए भी संतुलन जरूरी था। धीमे गेट क्यूबिटों को लंबे समय तक डीफेजिंग के जोखिम में रखते हैं, जबकि बहुत तेज गेट के लिए अधिक शक्तिशाली माइक्रोवेव ड्राइव चाहिए, जिससे शोर बढ़ सकता है। अध्ययन में अलग-अलग नियंत्रण के लिए गेट की न्यूनतम अवधि 83 नैनोसेकंड रखी गई। तीन-क्यूबिट प्रयोग में एक साथ चलने वाले गेटों की अवधि 250 नैनोसेकंड तय की गई, ताकि ड्राइव का अधिकतम आयाम कम रहे।
पाँचों क्यूबिटों के संचालन को क्या सीमित करता है
पाँचों क्यूबिटों को एक साथ चलाने के लिए अधिक माइक्रोवेव शक्ति चाहिए थी और फिडेलिटी घटकर लगभग 99.9% के करीब आ गई। शोधकर्ताओं ने शेष गिरावट का प्रमुख कारण ड्राइव-प्रेरित डेकोहेरेंस बताया, यानी गणना के लिए जरूरी क्वांटम कोहेरेंस का कमजोर होना।
फेज सुधार ऐसे अनुमानित बदलाव को संभालता है जिसे मापा और घटाया जा सकता है। डेकोहेरेंस के लिए ऐसे बदलाव जरूरी हैं जो संचालन के दौरान क्वांटम अवस्था को बेहतर ढंग से बनाए रखें। इसलिए आगे सुधार के लिए डिवाइस की बनावट, जिसमें माइक्रोमैग्नेट भी शामिल है, पर ध्यान दिया जा रहा है।
कैमेंजिंड ने इस शेष बाधा और टीम के सुझाए उपाय का वर्णन किया।
यह एक सीमा है, लेकिन डिवाइस की बनावट में और सुधार से त्रुटि के इस स्रोत को कम करने में मदद मिल सकती है।
शोधपत्र बताता है कि दोष-सहिष्णुता के लिए जरूरी फिडेलिटी त्रुटि-सुधार प्रोटोकॉल और मौजूद शोर के प्रकारों पर निर्भर करती है। व्यावहारिक संचालन के लिए 99.9% से अधिक के मानों का लक्ष्य व्यापक रूप से रखा जाता है। काम करने वाली प्रणाली में सटीक गेटों के साथ-साथ विश्वसनीय मापन और कहीं बड़े ऐरे में बार-बार त्रुटि-सुधार भी जरूरी होगा। टीम ने इस स्तर तक पहुंचने की कोई समयसीमा नहीं बताई है।
पहली पांडुलिपि से व्यापक शोध लक्ष्य तक
RIKEN की घोषणा से पहले यह काम प्रीप्रिंट और जर्नल प्रकाशन के चरणों से गुजरा। इसकी प्रमुख तारीखें हैं:
- 16 जुलाई, 2025: शोधकर्ताओं ने पहला प्रीप्रिंट arXiv:2507.11918v1 पोस्ट किया।
- 15 अक्टूबर, 2026: Nature Physics ने 10.1038/s41567-026-03466-2 DOI के साथ अध्ययन प्रकाशित किया।
- 16 अक्टूबर, 2026: RIKEN ने निष्कर्षों का वर्णन करने वाली अपनी अंग्रेजी प्रेस विज्ञप्ति की तारीख दर्ज की।
इस सहयोग में RIKEN, नेशनल ताइवान यूनिवर्सिटी, ETH ज्यूरिख और नीदरलैंड्स के QuTech के शोधकर्ता शामिल हैं। जापान की साइंस एंड टेक्नोलॉजी एजेंसी ने मूनशॉट गोल 6 परियोजना JPMJMS256H के तहत इस काम को समर्थन दिया। यह परियोजना दोष-सहिष्णुता वाले सिलिकॉन क्वांटम कंप्यूटर के लिए तकनीकों पर केंद्रित है।
सिलिकॉन की स्थापित सेमीकंडक्टर विनिर्माण के साथ अनुकूलता इस तरीके को सघन एकीकरण की दिशा में बढ़ने का रास्ता देती है। इस प्रयोग से उस विनिर्माण लाभ में एक कंट्रोल रणनीति जुड़ती है: कई क्यूबिट एक माइक्रोवेव लाइन साझा कर सकते हैं और जोड़ों के बीच माप से उनके अवांछित फेज प्रभावों को सुधारा जा सकता है।
JST के मूनशॉट गोल 6 के तहत सिलिकॉन क्वांटम कंप्यूटिंग परियोजना के परियोजना प्रबंधक सेइगो तारुचा ने दीर्घकालीन उद्देश्य बताया।
हमारा दीर्घकालीन लक्ष्य सिलिकॉन स्पिन क्यूबिटों पर आधारित एक दोष-सहिष्णु क्वांटम कंप्यूटर बनाना है, और विश्वसनीय समानांतर नियंत्रण उस लक्ष्य की दिशा में एक अनिवार्य कदम है।
मुख्य बातें
- RIKEN और उसके सहयोगियों ने एक साझा माइक्रोवेव लाइन से पाँच सिलिकॉन स्पिन क्यूबिटों को नियंत्रित किया।
- अलग-अलग गेटों की फिडेलिटी 99.99% से अधिक रही और कुछ 99.999% के करीब पहुंची।
- एक साथ संचालन के दौरान तीन तक क्यूबिटों की फिडेलिटी 99.99% से ऊपर रही; पाँचों ने लगभग 99.9% या उससे अधिक पर काम किया।
- जोड़ों पर आधारित कैलिब्रेशन ने AC स्टार्क प्रभाव से हुए अवांछित फेज बदलावों की भरपाई की।
- पाँचों क्यूबिटों के संचालन के दौरान अधिक माइक्रोवेव शक्ति से डेकोहेरेंस हुआ। इसलिए अब डिवाइस में सुधार अगला तकनीकी लक्ष्य है।
- यह अध्ययन 15 अक्टूबर, 2026 को Nature Physics में प्रकाशित हुआ।